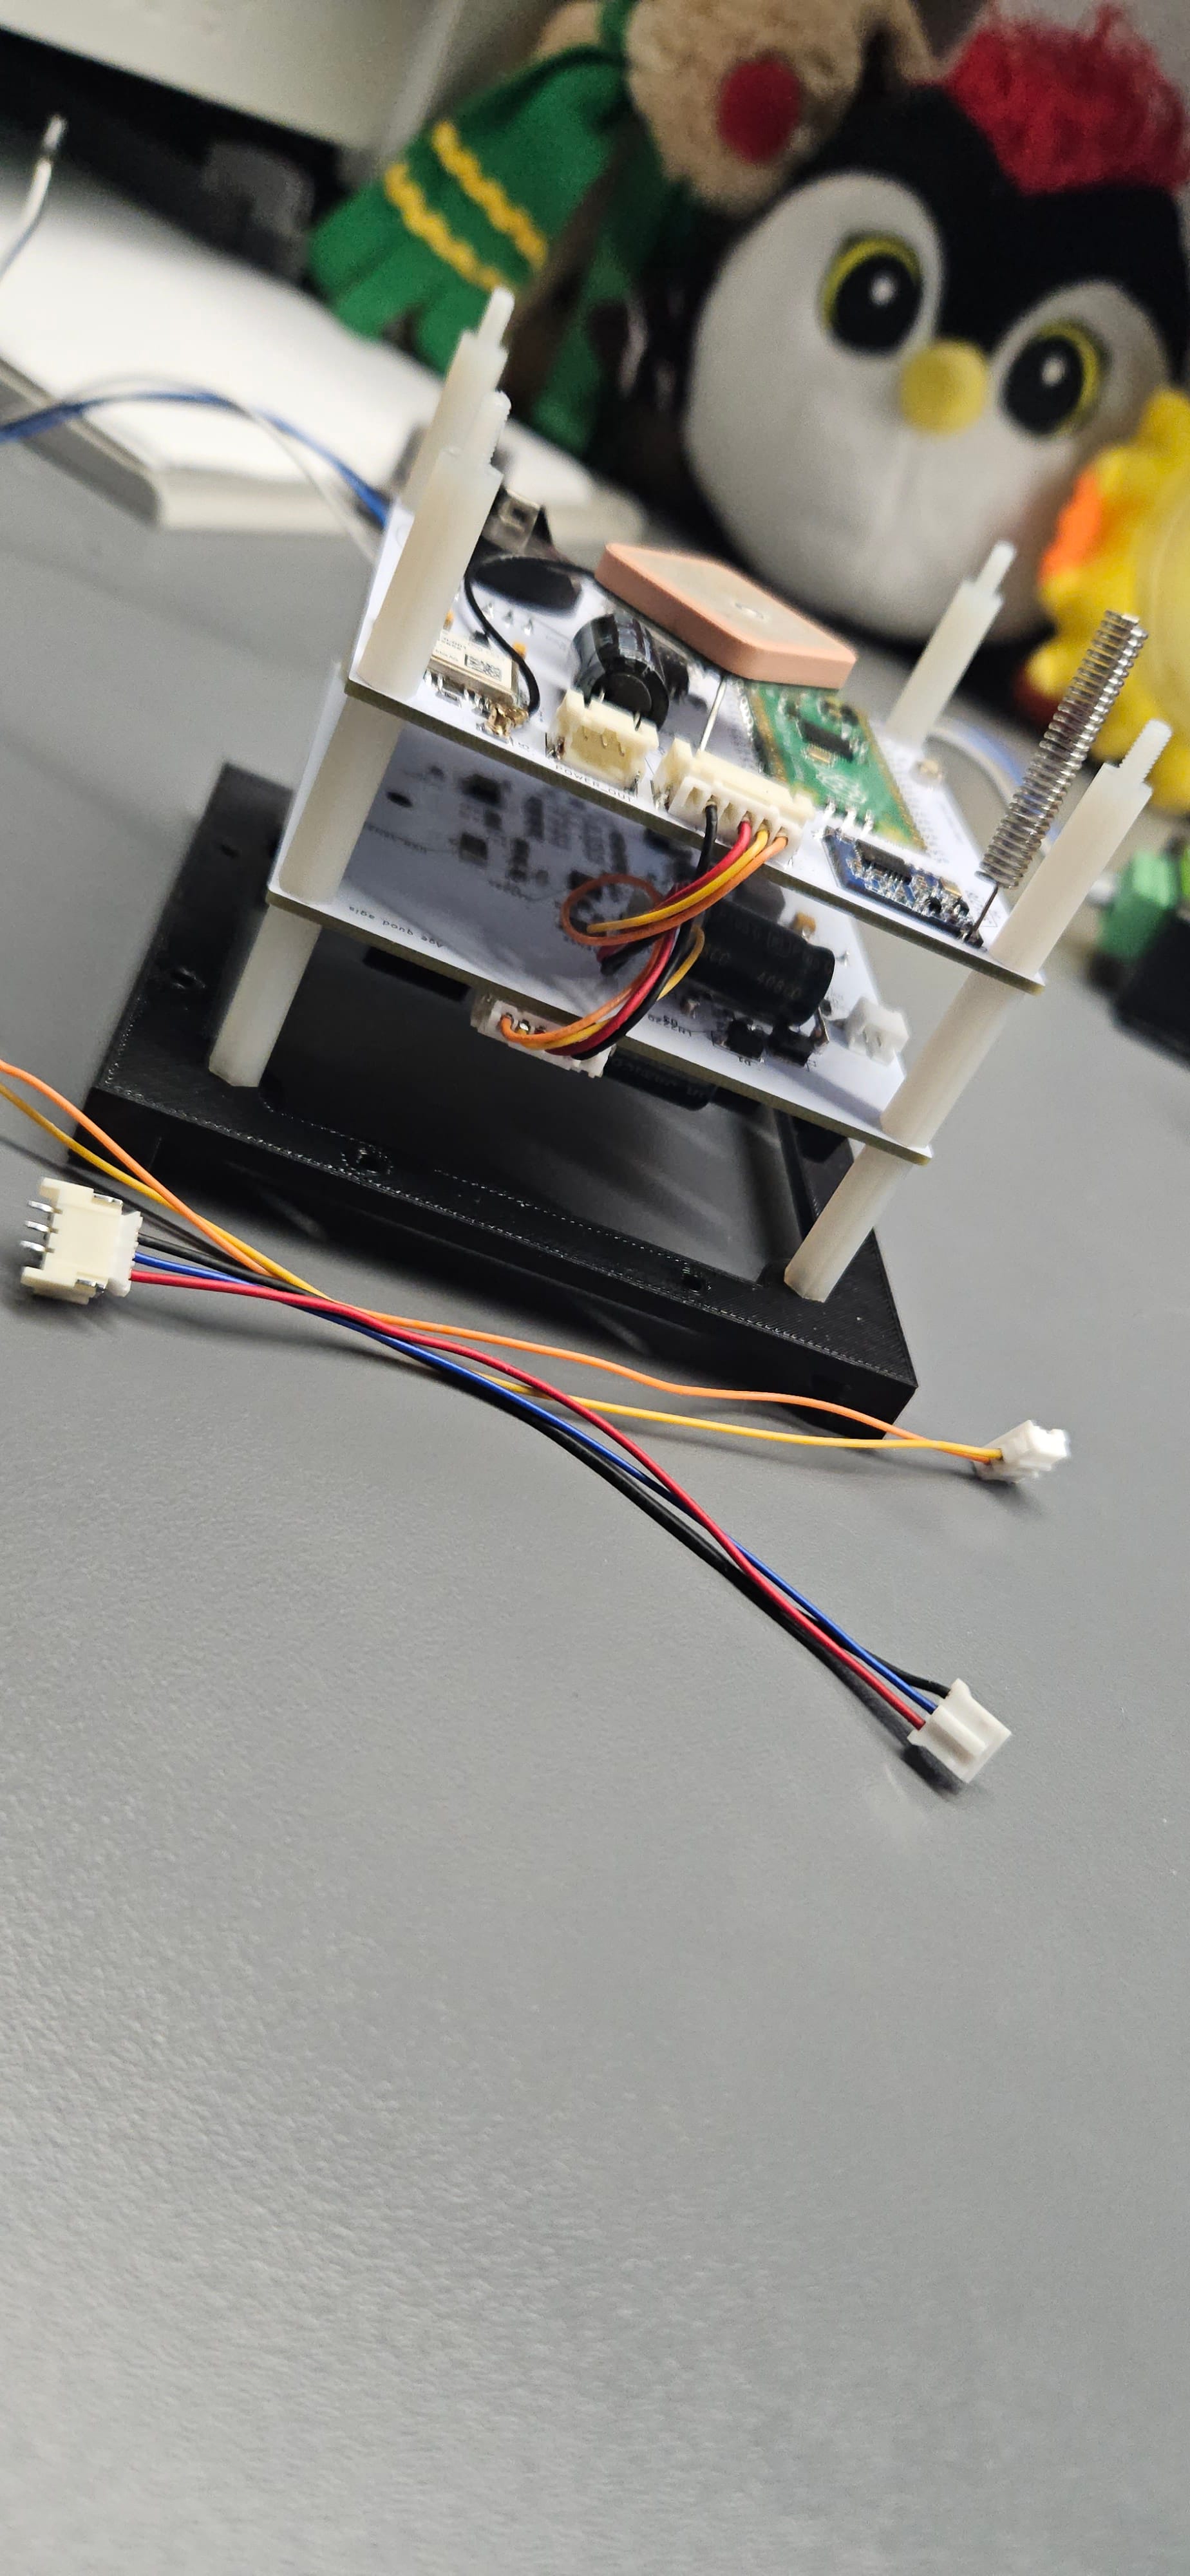
Model satelity KubiSat - praca inżynierska
Polski skrót pracy inżynierskiej
Skąd się wziął projekt
Przy wyborze tematu pracy inżynierskiej typowe propozycje (CRUD, standardowe aplikacje mobilne) były zbyt wąskie względem zainteresowań: elektronika, oprogramowanie wbudowane, techniki kosmiczne. Zaproponowany został własny temat - model satelity w formacie CubeSat, prowadzony od koncepcji do działającego urządzenia.
Cel pracy inżynierskiej:
Opracowanie oraz wykonanie od podstaw modelu mikrosatelity zdolnego do lotu na balonie stratosferycznym, z podstawowymi pomiarami oraz testem komunikacji na odległość.
Motywacja praktyczna: gotowe moduły space-grade są drogie; przy budżecie konsumenckim da się zbudować model 1U pod misję HAB (High Altitude Balloon), zachowując architekturę zbliżoną do nanosatelitów.
Projekt po obronie trafił do open-source jako KubiSat.
Co to jest CubeSat w tym kontekście
CubeSat to standard nanosatelity o masie rzędu ~1–2 kg i wymiarach będących wielokrotnością jednostki 1U ≈ 100 × 100 × 113,5 mm. Studenckie i amatorskie konstrukcje często zaczynają od 1U/2U; misje użytkowe bywają 3U+.
KubiSat to model 1U pod lot balonem, nie satelita orbitalny. Ograniczenia projektowe są jednak „kosmiczne w miniaturze”:
- szerszy zakres temperatur niż typowa elektronika użytkowa,
- GPS mający sens do dużych wysokości (rzędu dziesiątek km),
- spadek pojemności baterii w zimnie → ostrożny projekt zasilania i obudowy,
- komunikacja half-duplex na dystansie użytecznym do śledzenia / komend.
Wymagania (skrót z pracy)
System miał m.in.:
- wysyłać pomiary do stacji naziemnej na żądanie lub cyklicznie,
- przyjmować zdalną zmianę konfiguracji,
- logować dane czujników i podsystemów do pamięci nieulotnej (SD),
- weryfikować poprawność przesyłanych danych,
- raportować anomalie przez system zdarzeń,
- mieścić się w ograniczeniach czasowych (np. odpowiedź na komendę w rzędu sekund).
Wynik końcowy: operacyjny model + prosta stacja naziemna.
Architektura systemu
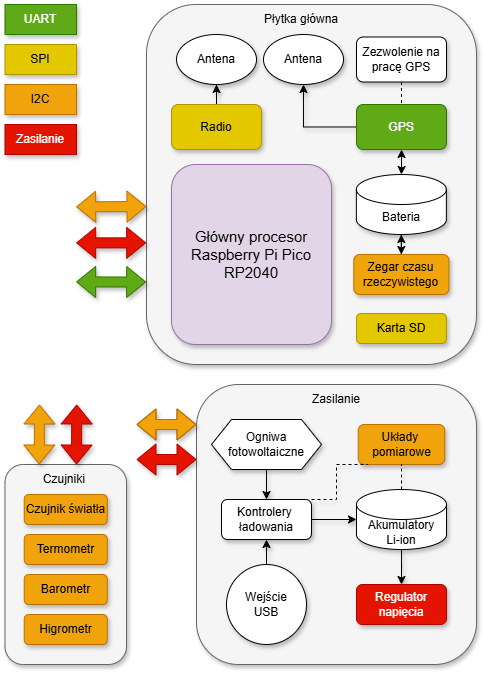
Całość to dwa sprzężone moduły:
| Warstwa | Zawartość |
|---|---|
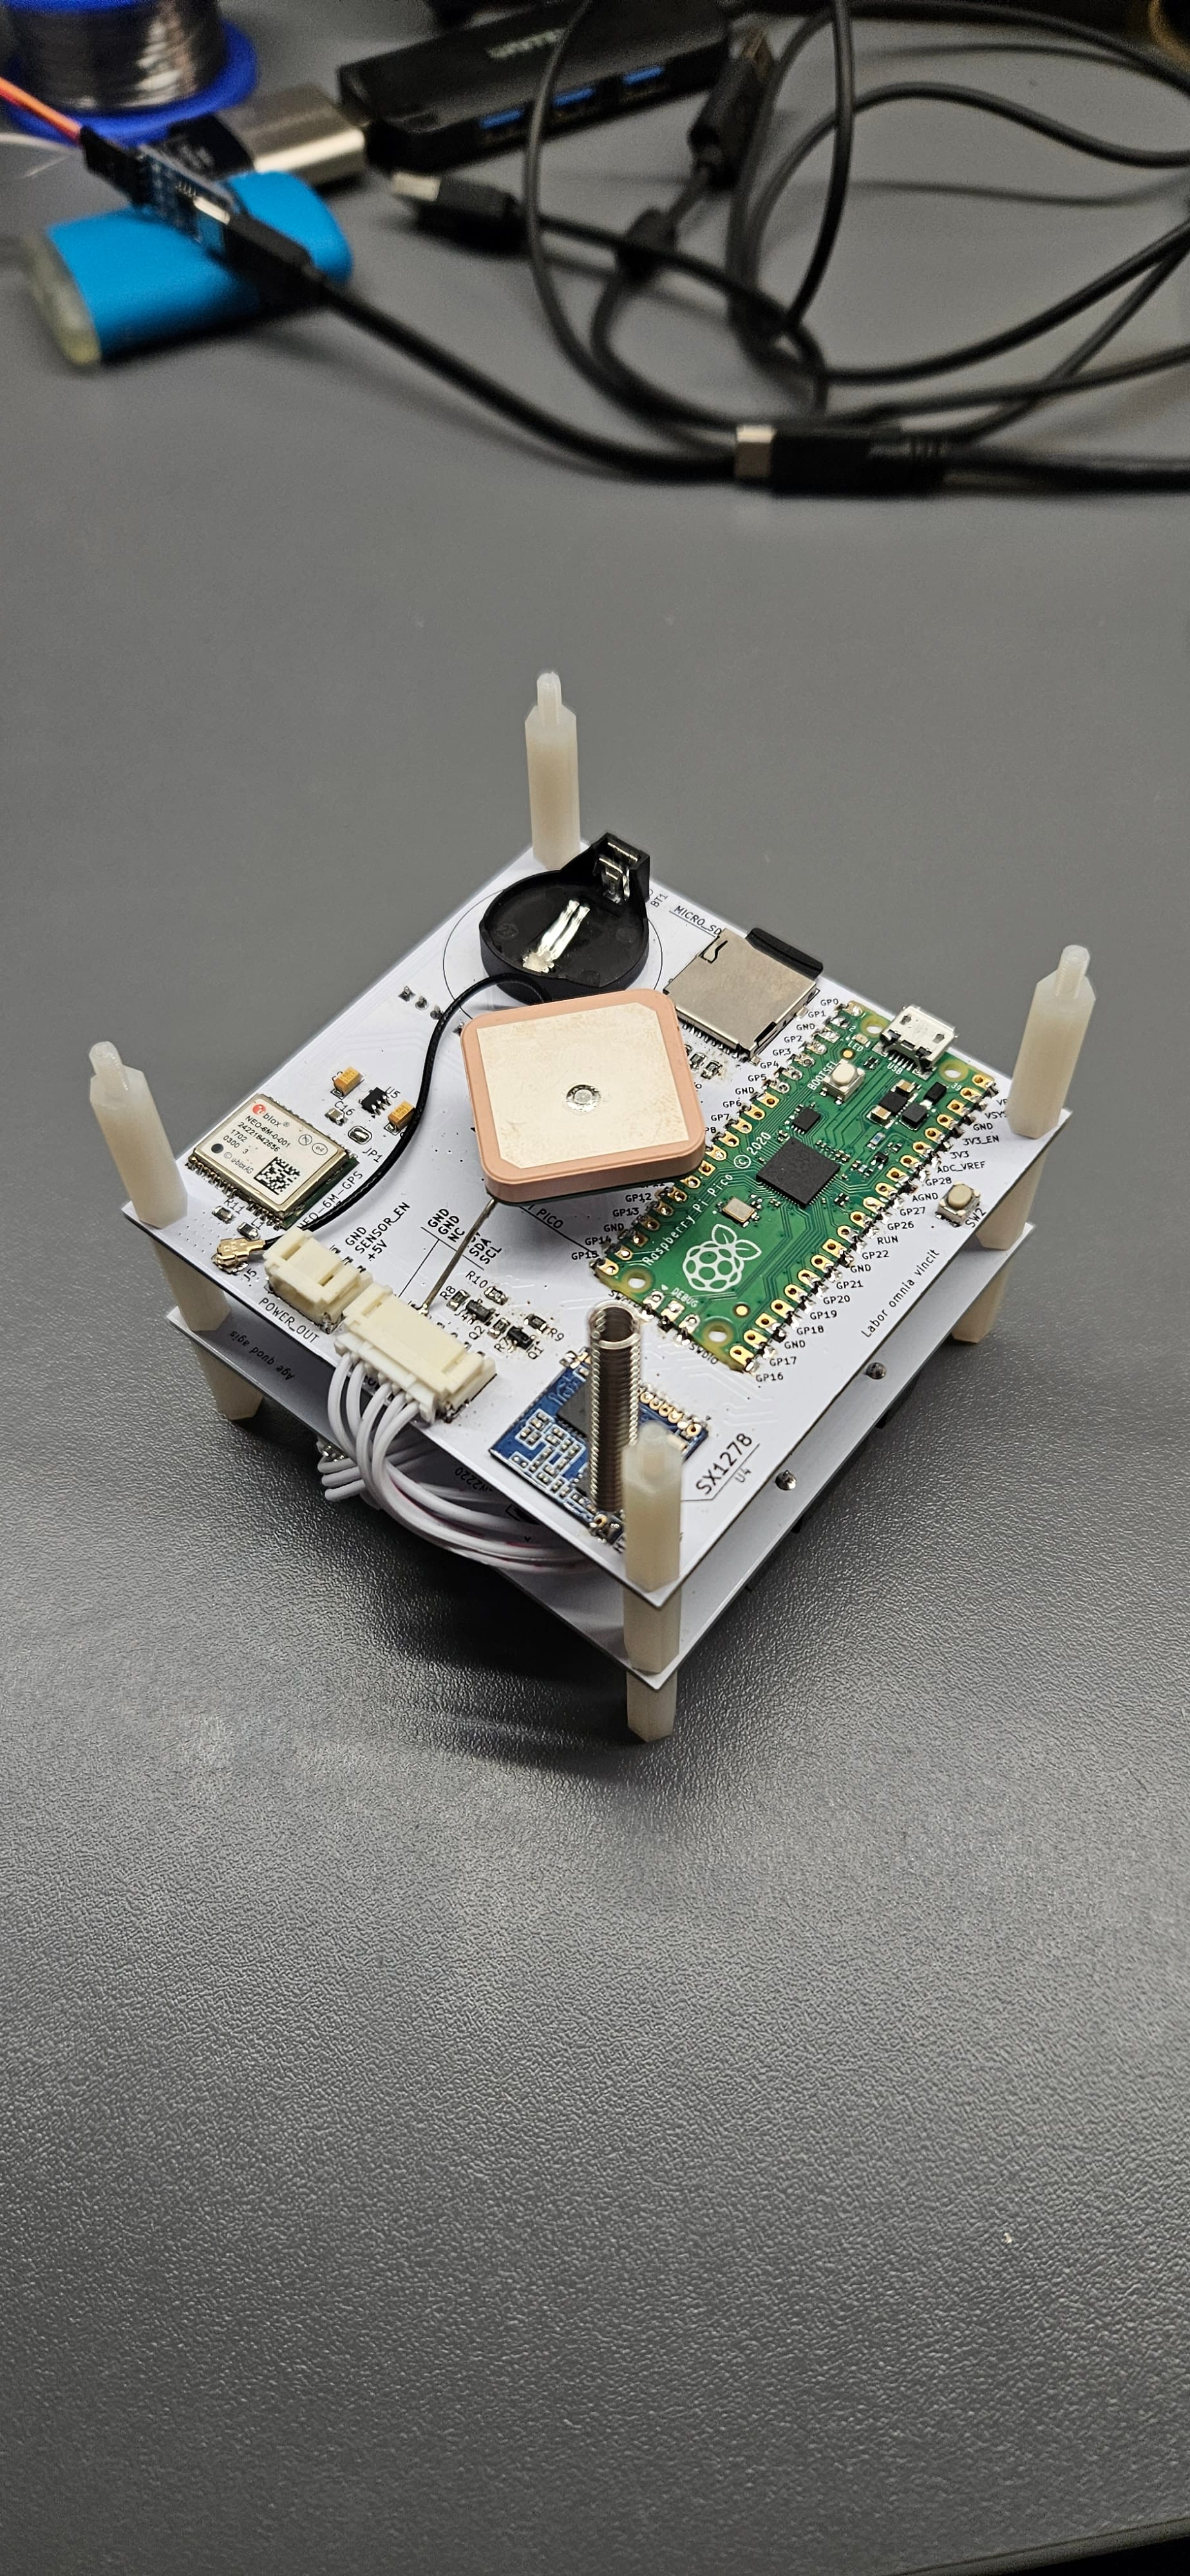
| Sprzęt | procesor, sensory, LoRa, GPS, zasilanie, PCB, obudowa 1U |
| Oprogramowanie | firmware satelity, most naziemny LoRa↔UART, aplikacja Operator |
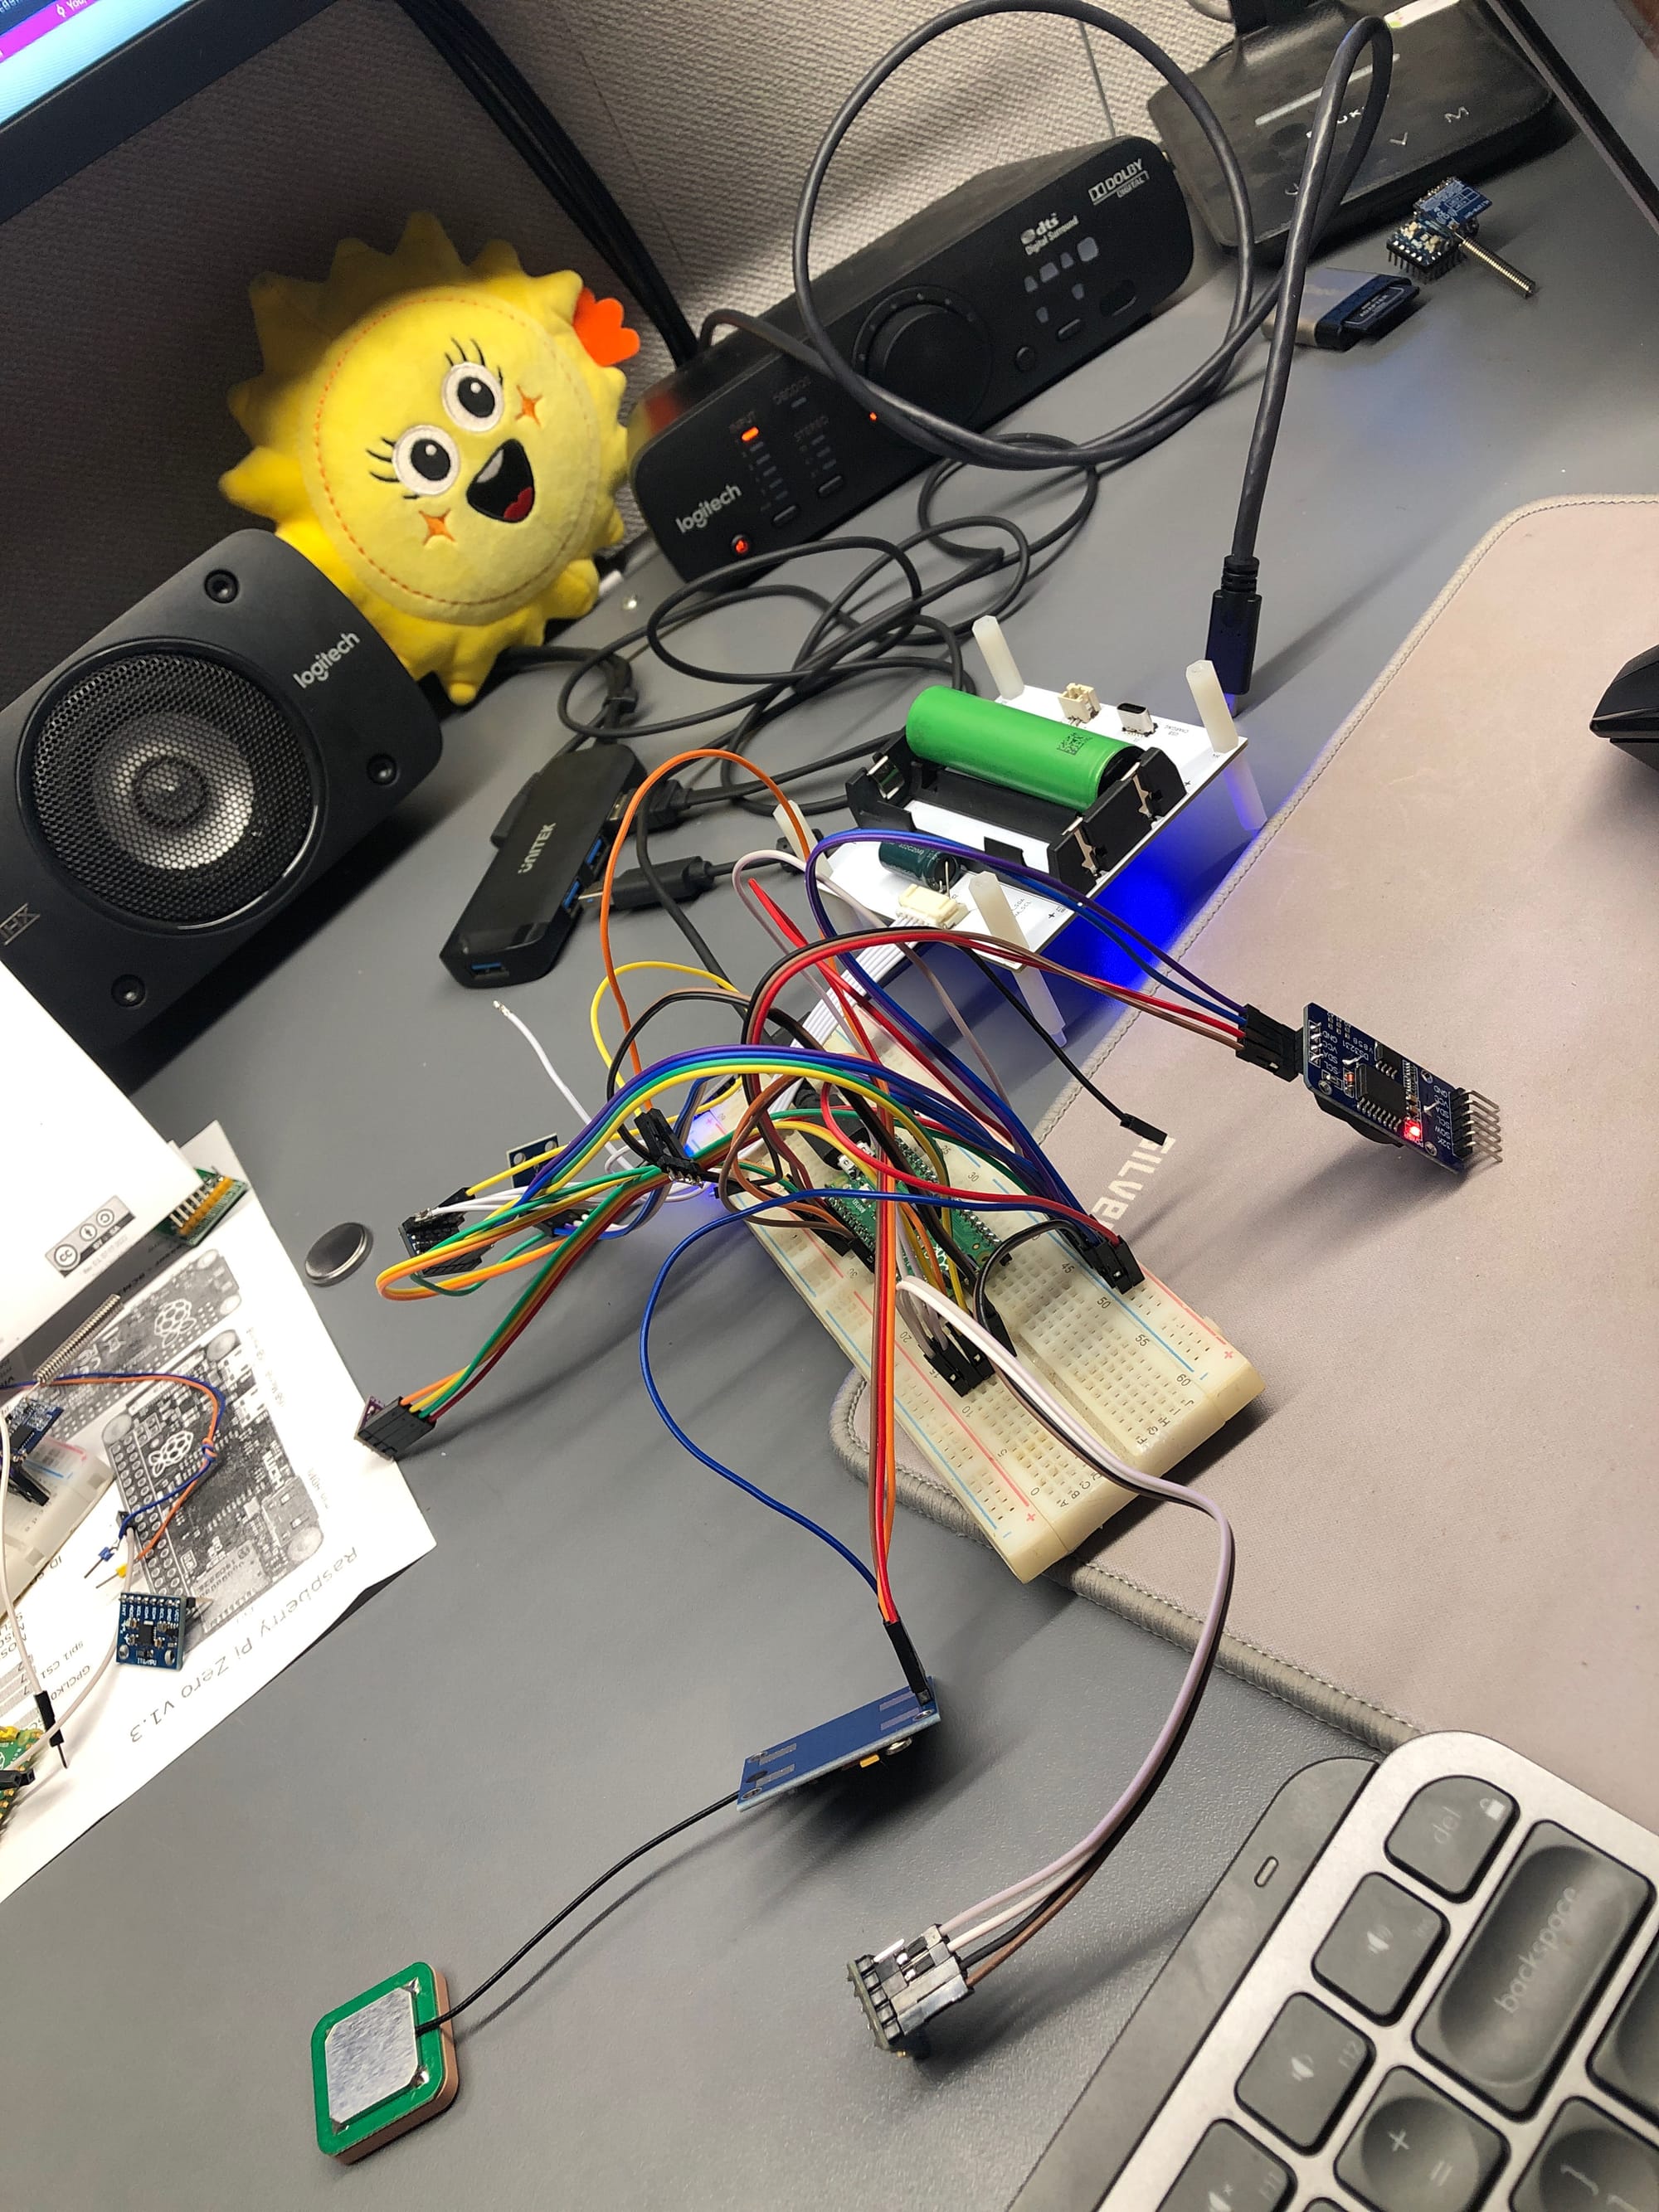
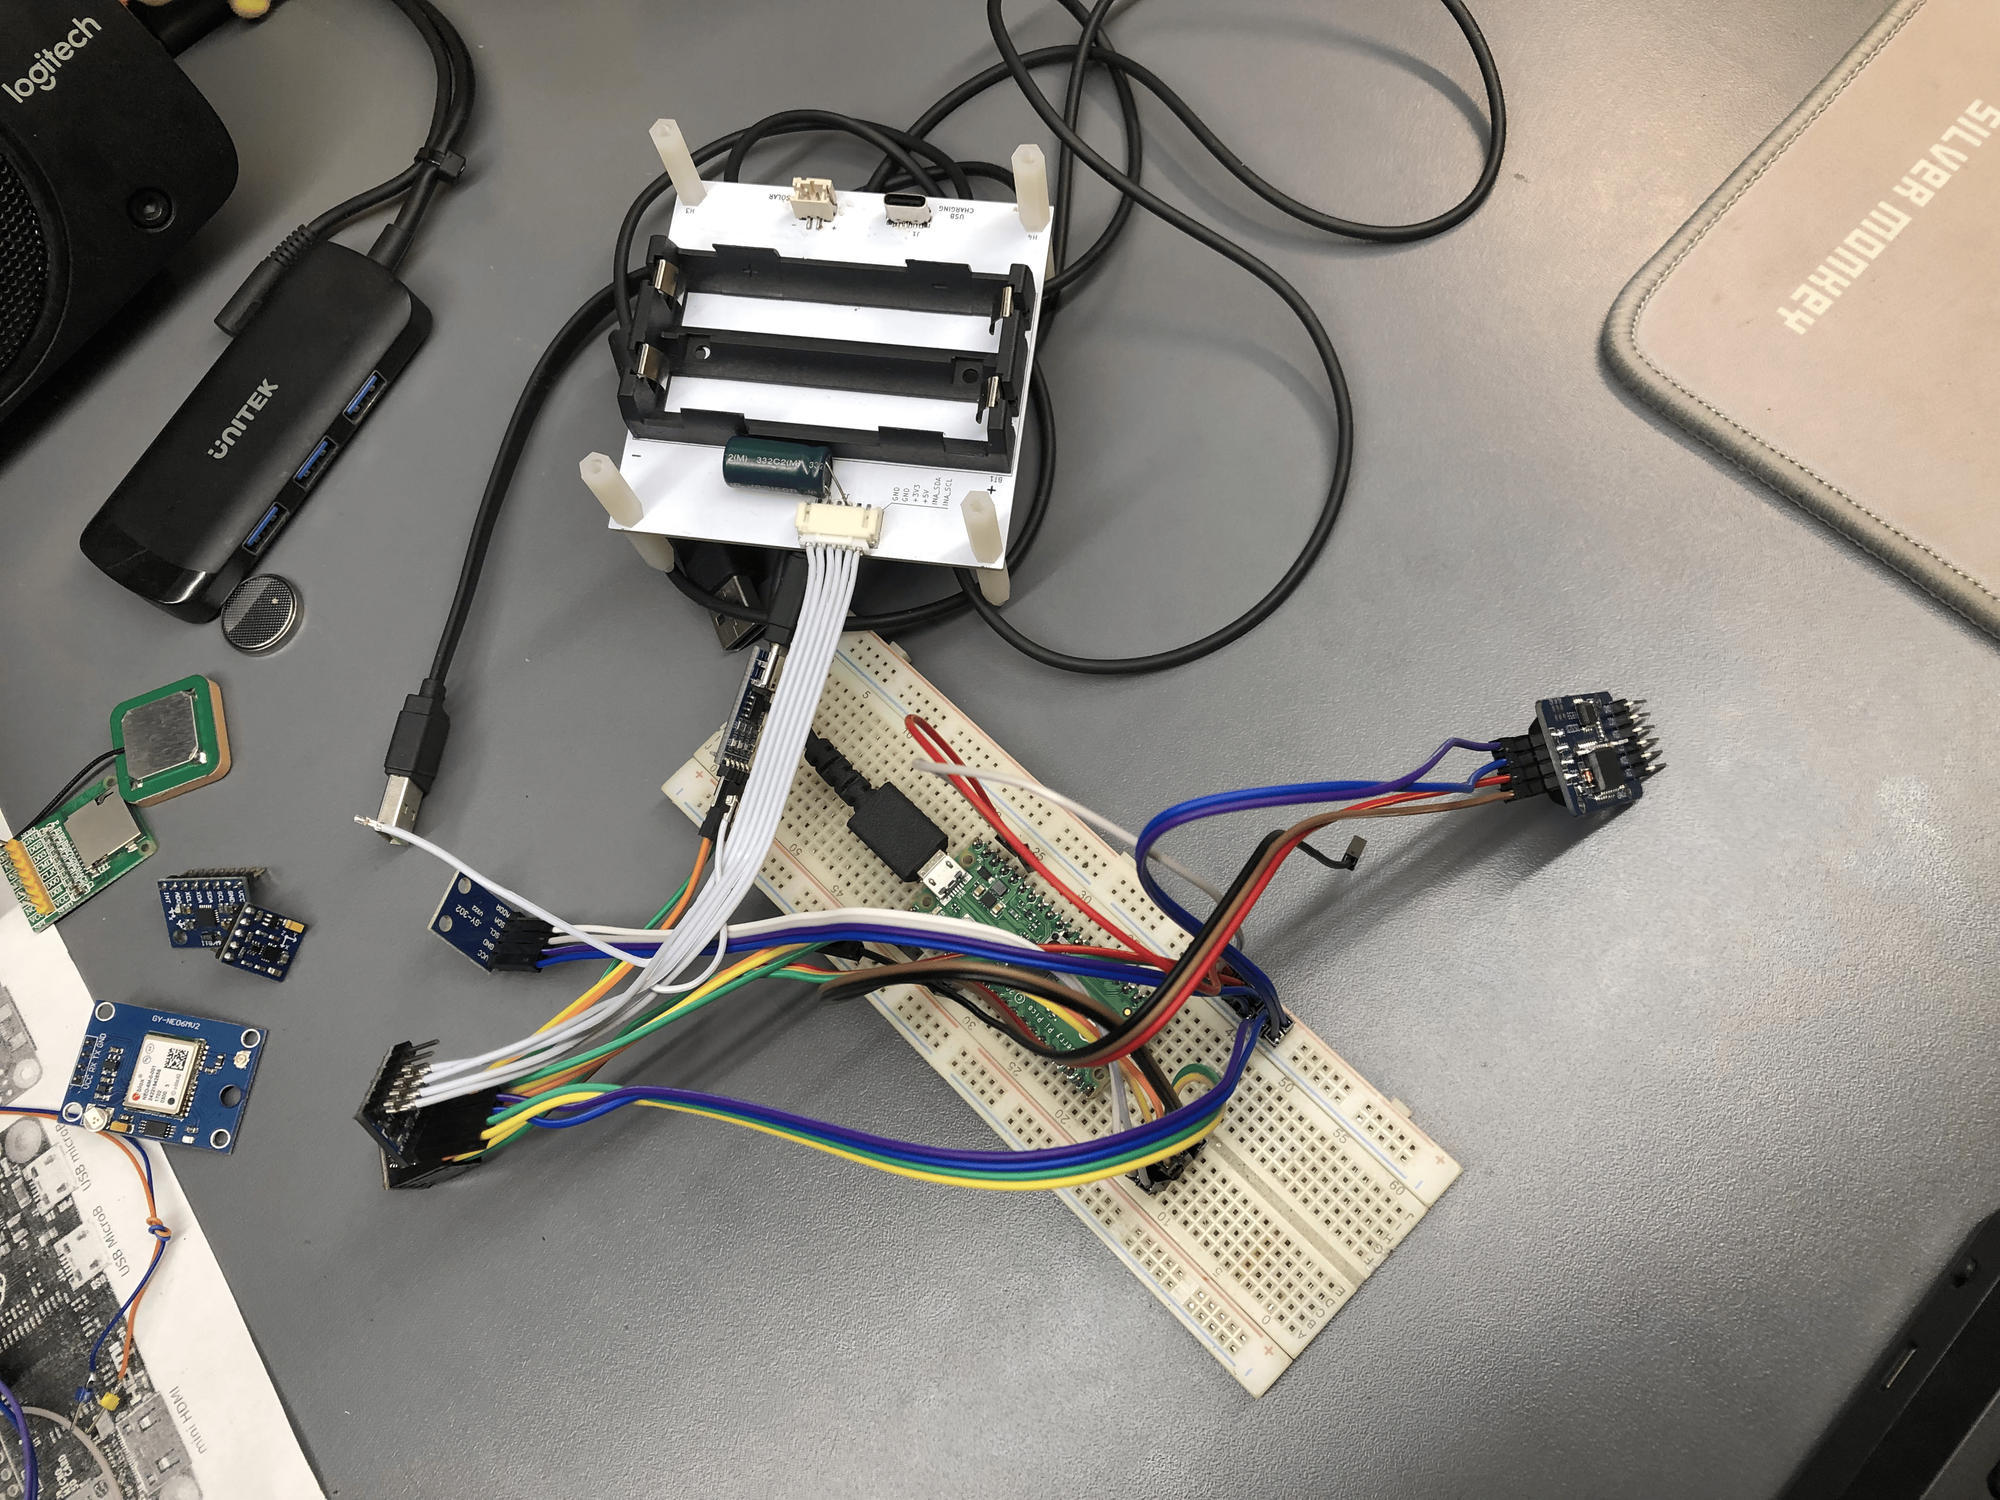
Podział na trzy niezależne PCB (złącza własne) pozwalało rozwijać i testować sekcje osobno - power, controller, sensory.
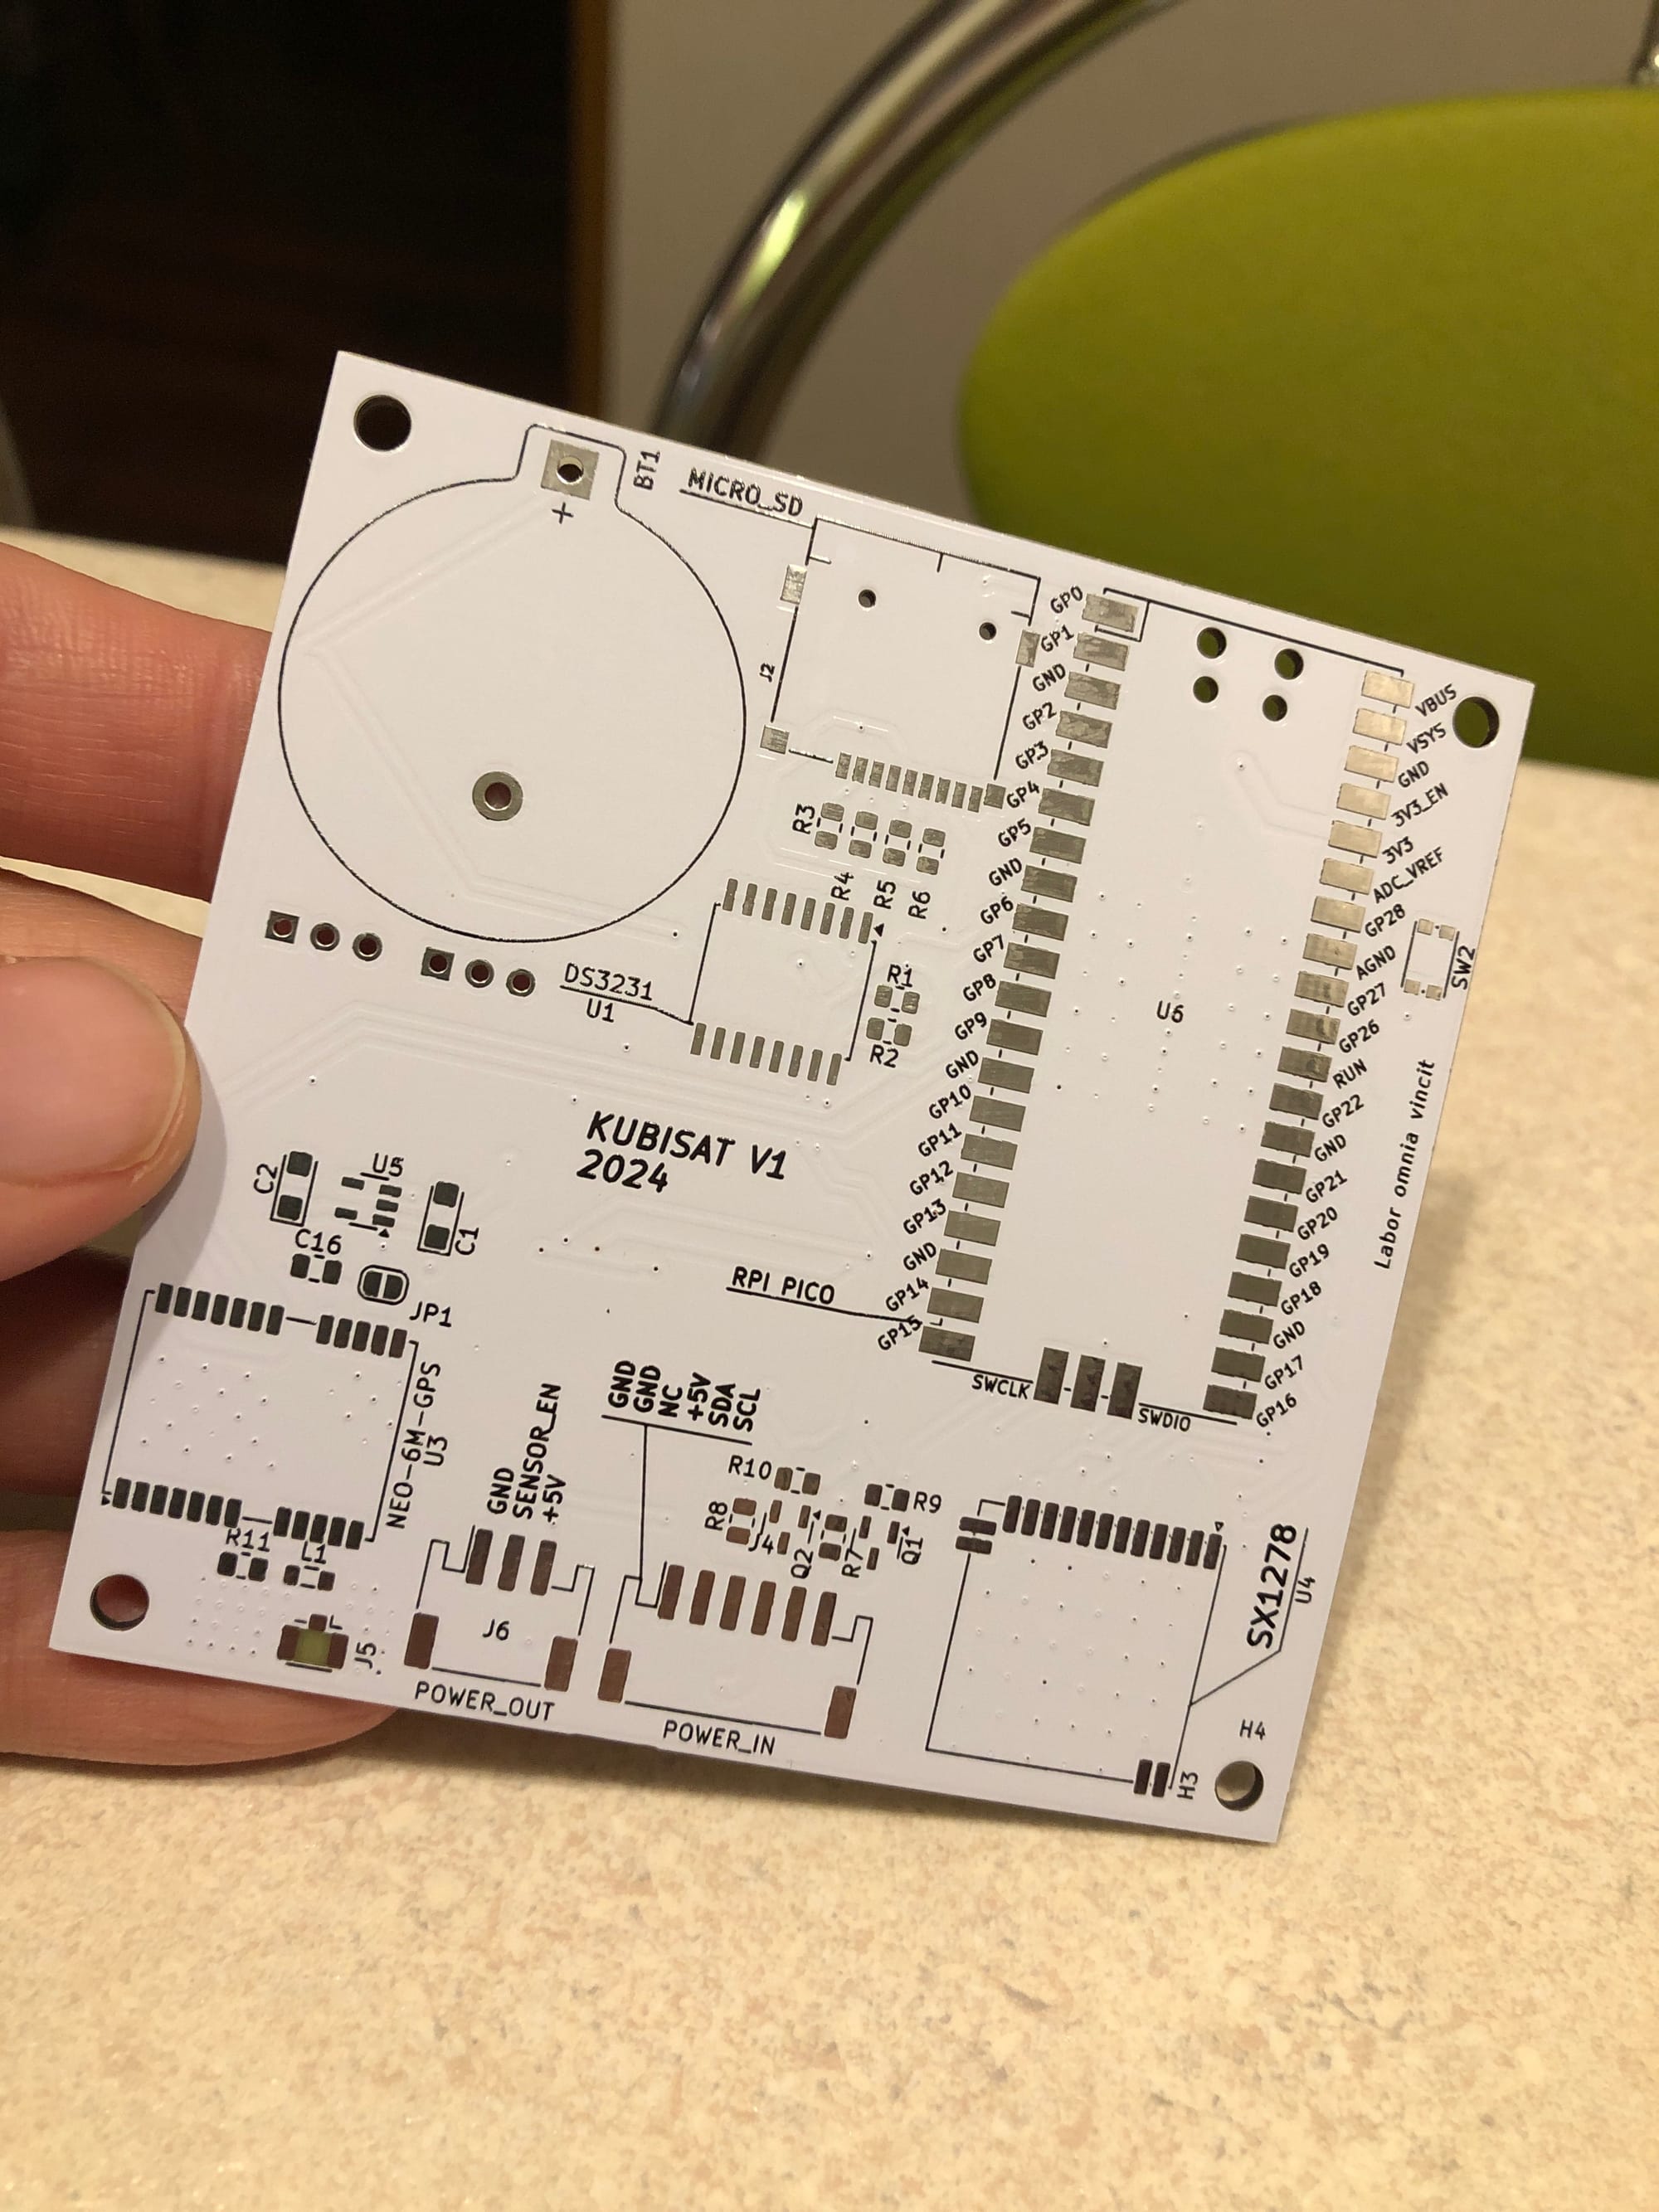
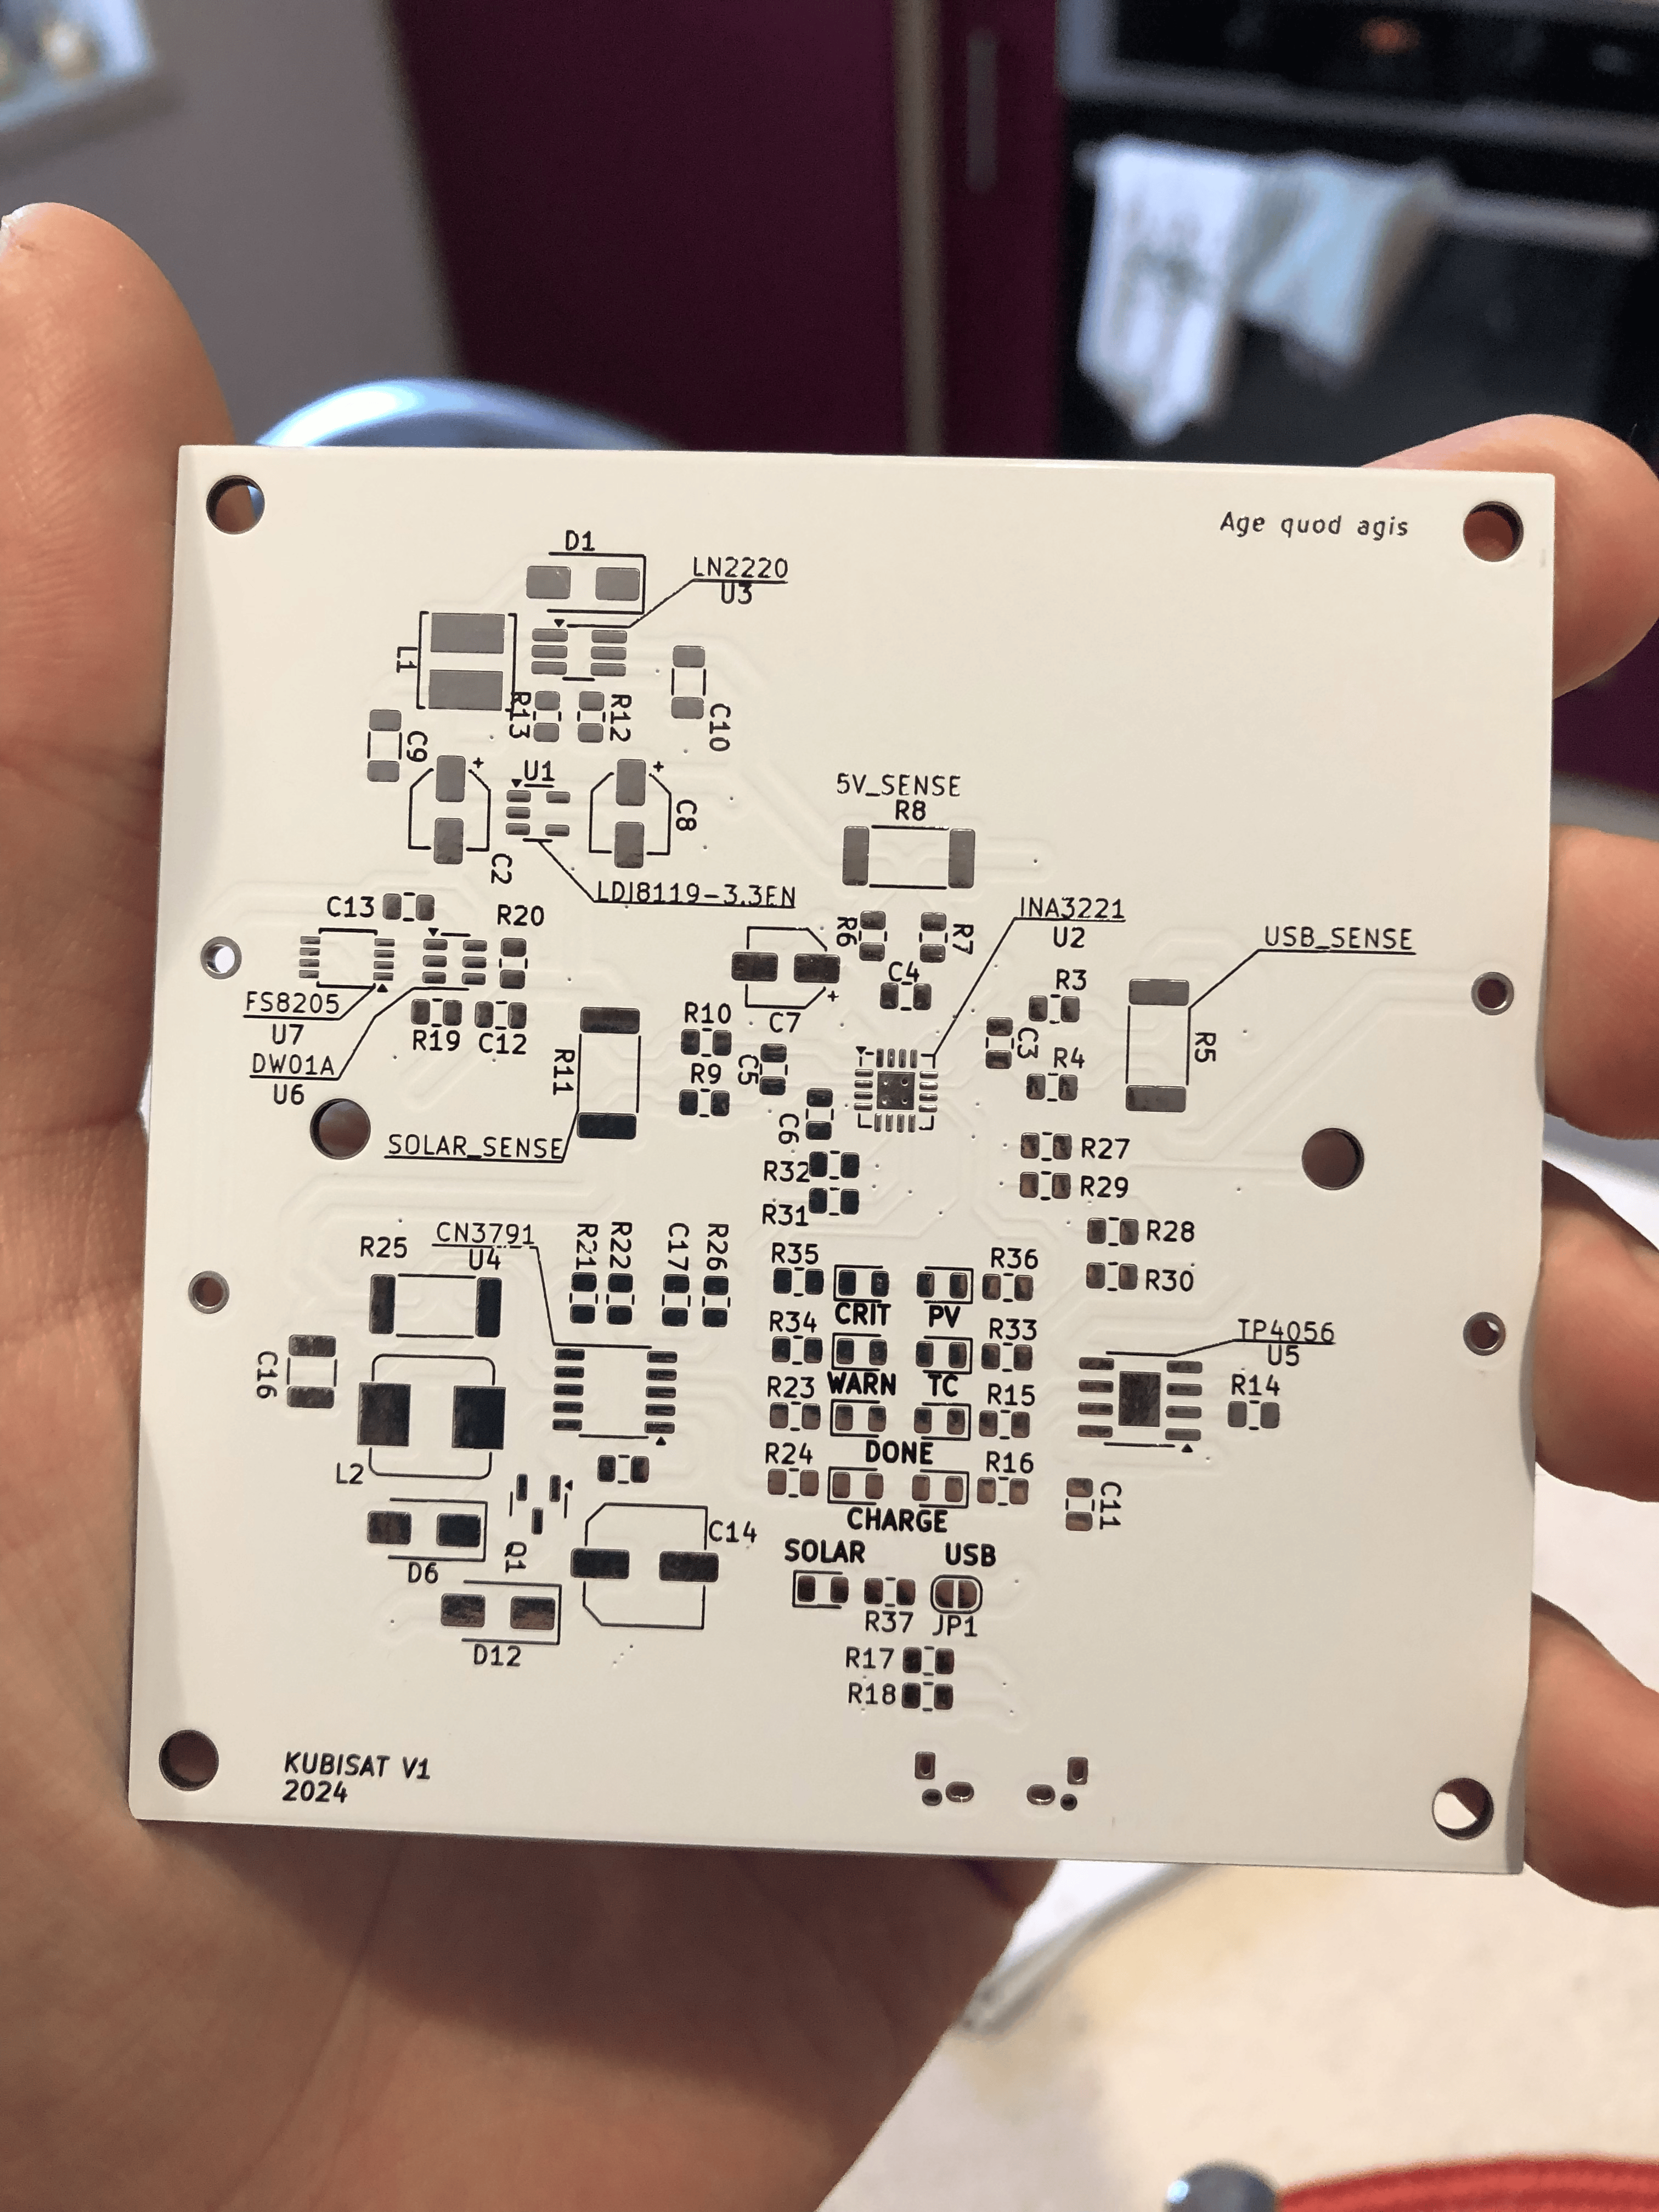
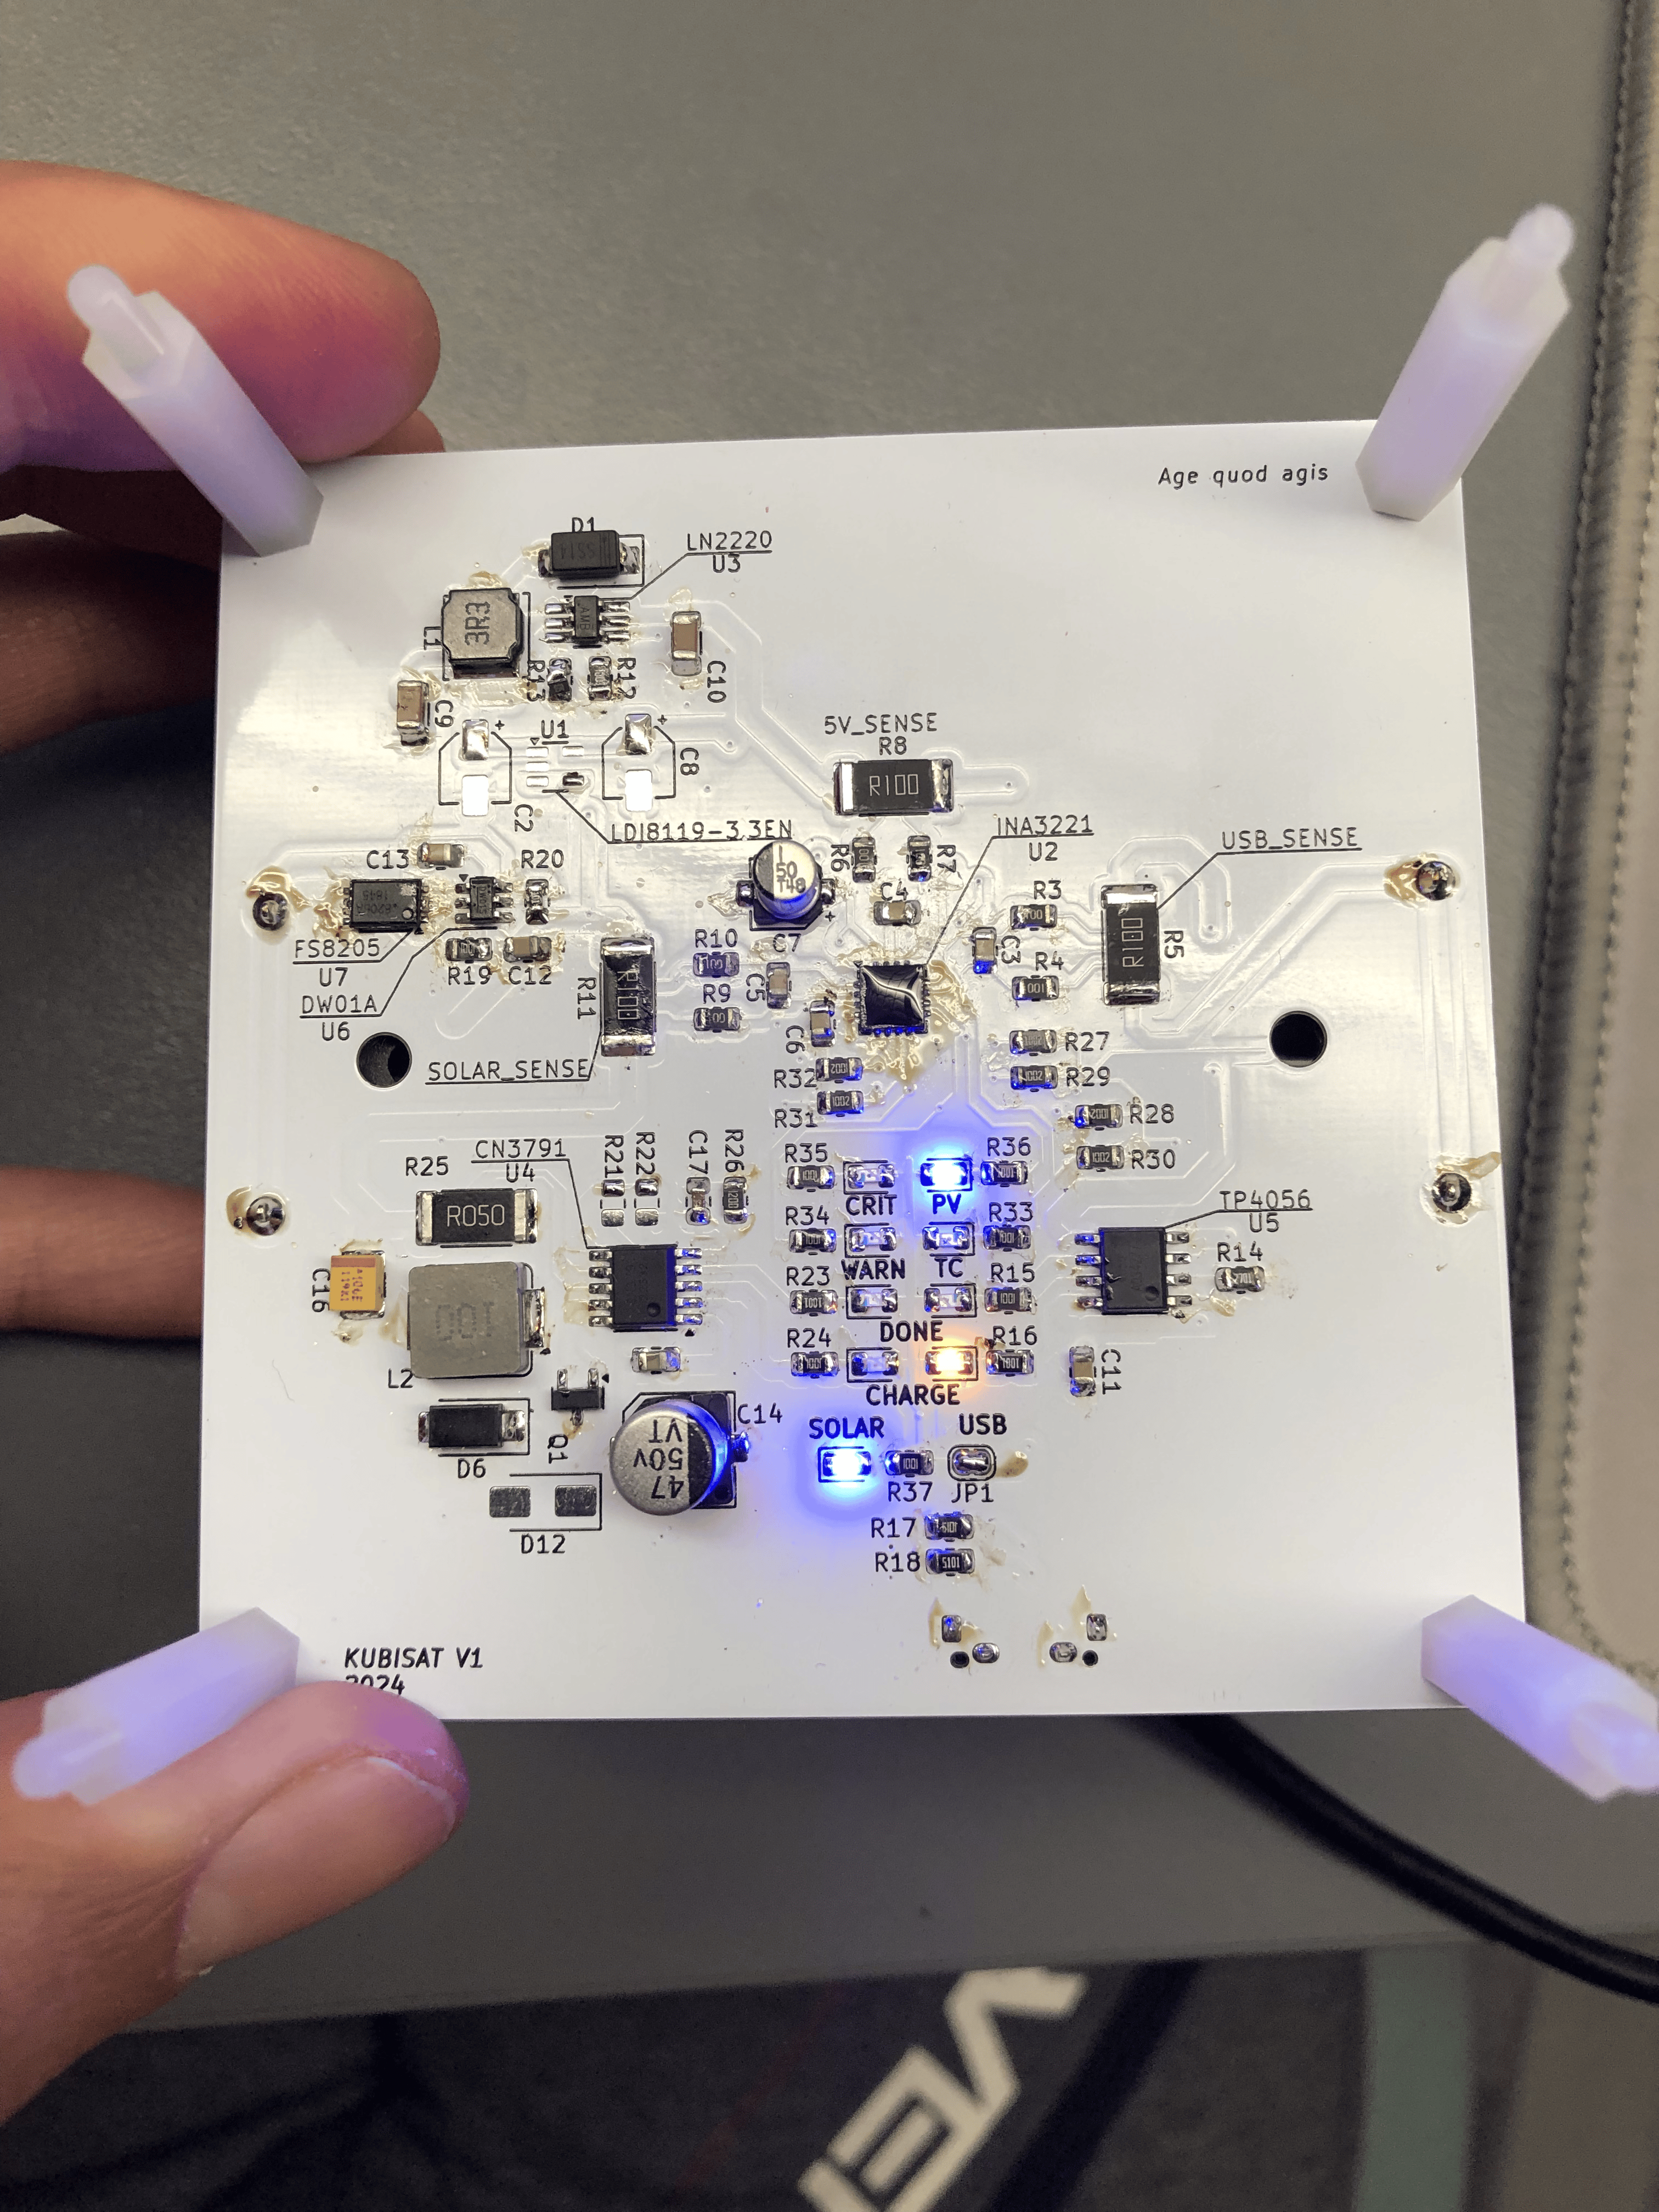
Wszystkie płytki: KiCad → produkcja JLCPCB (jak we wpisie na blogu - od schematu do obsadzonej płytki).
Warstwa sprzętowa
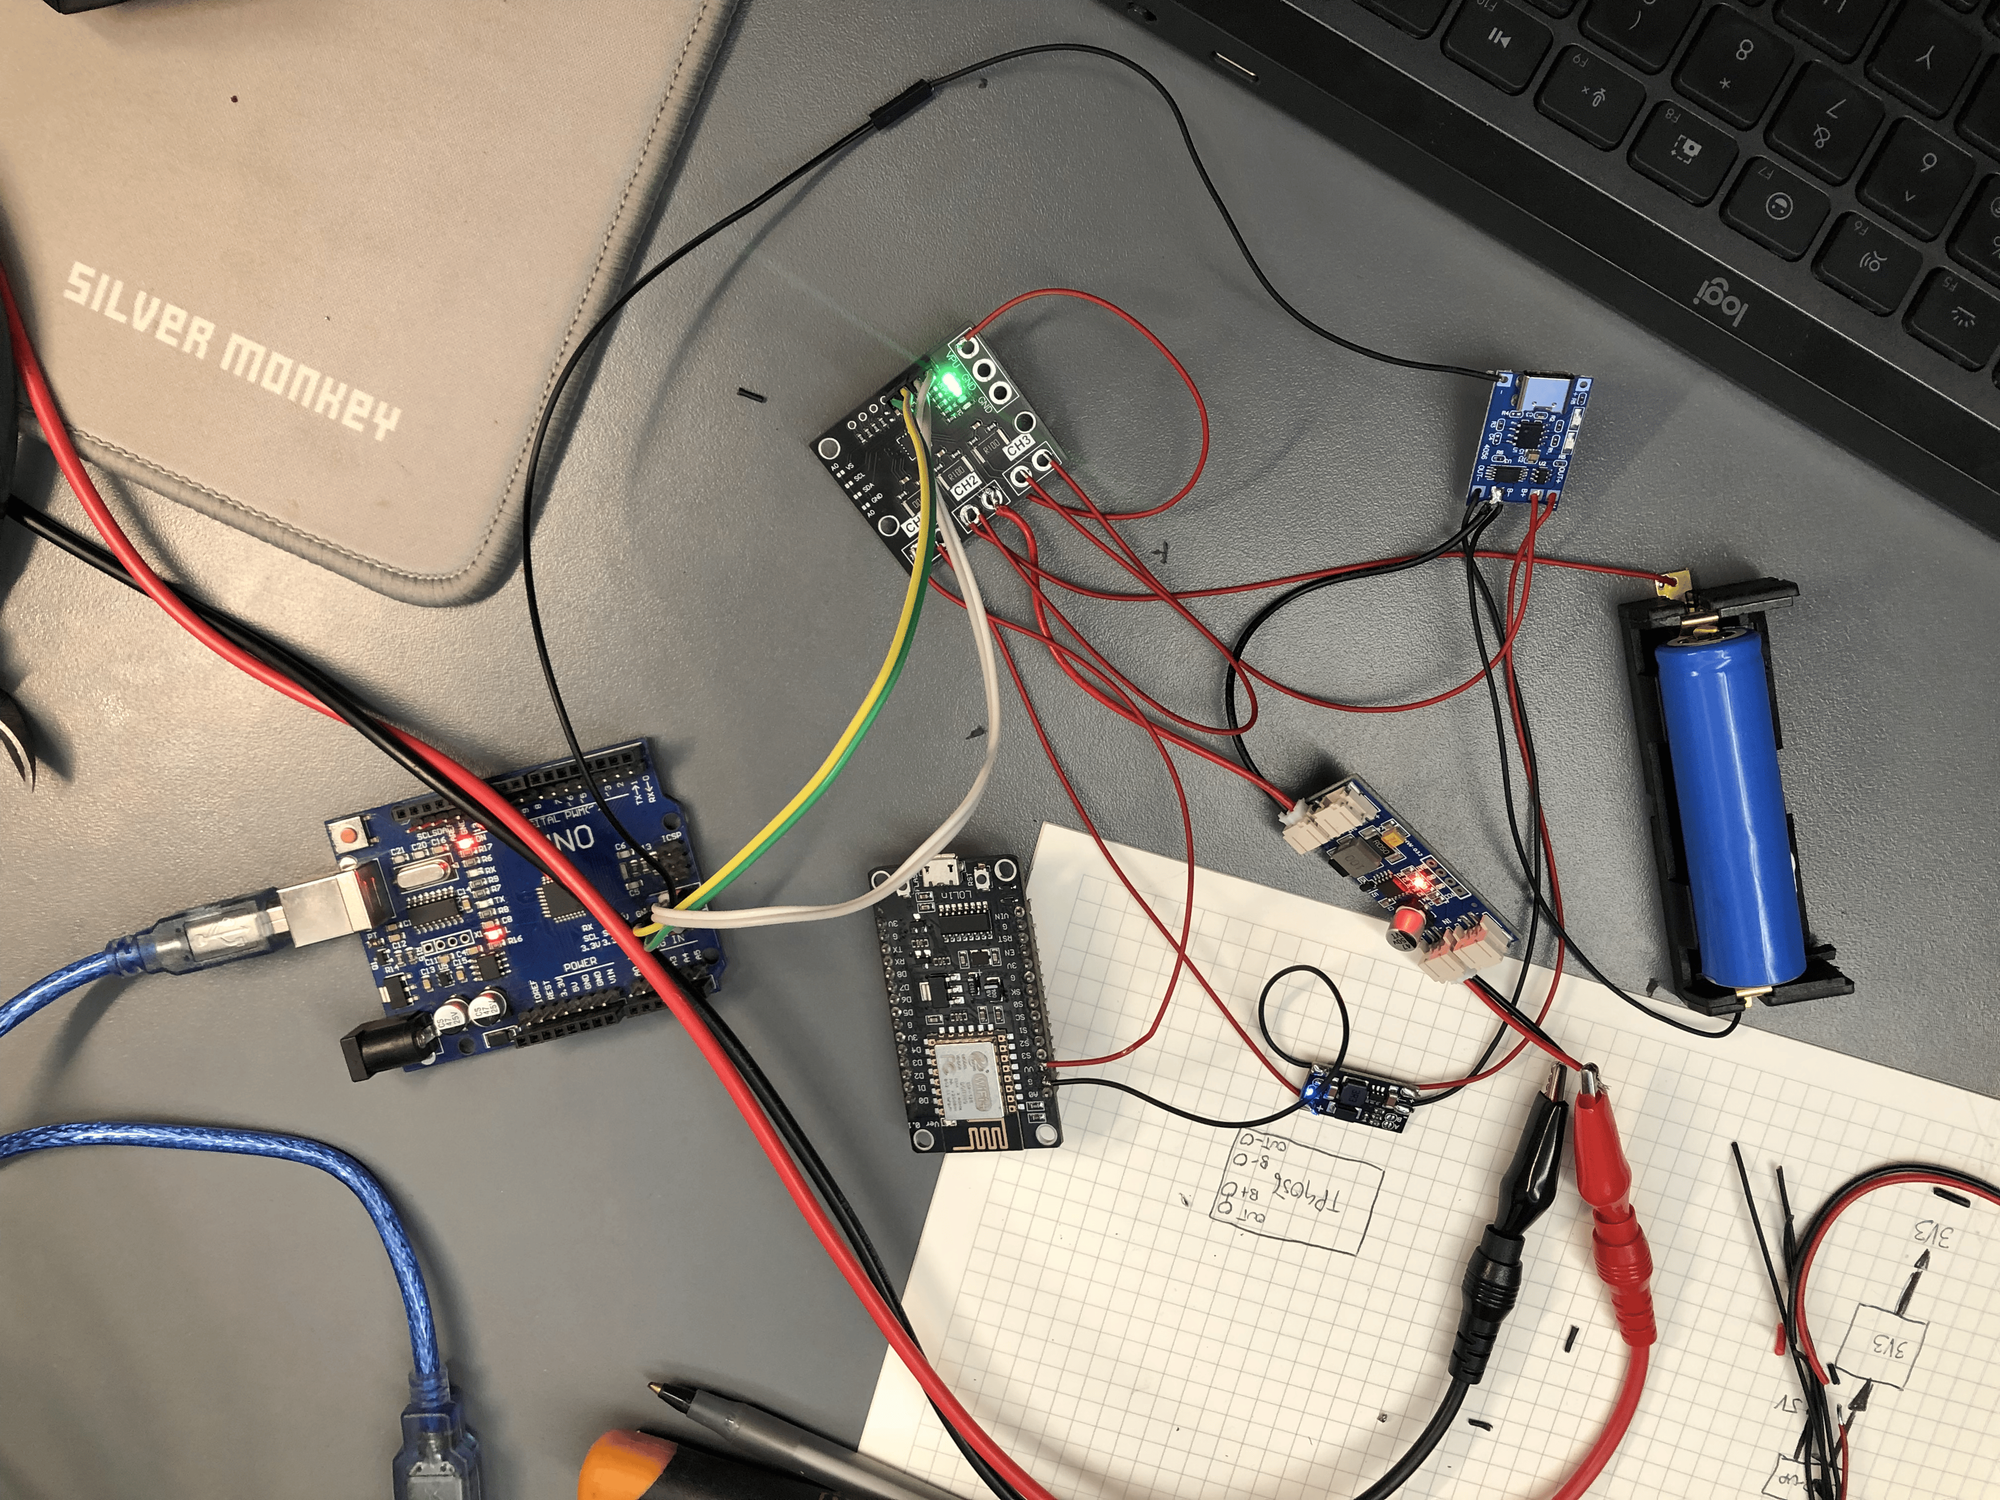
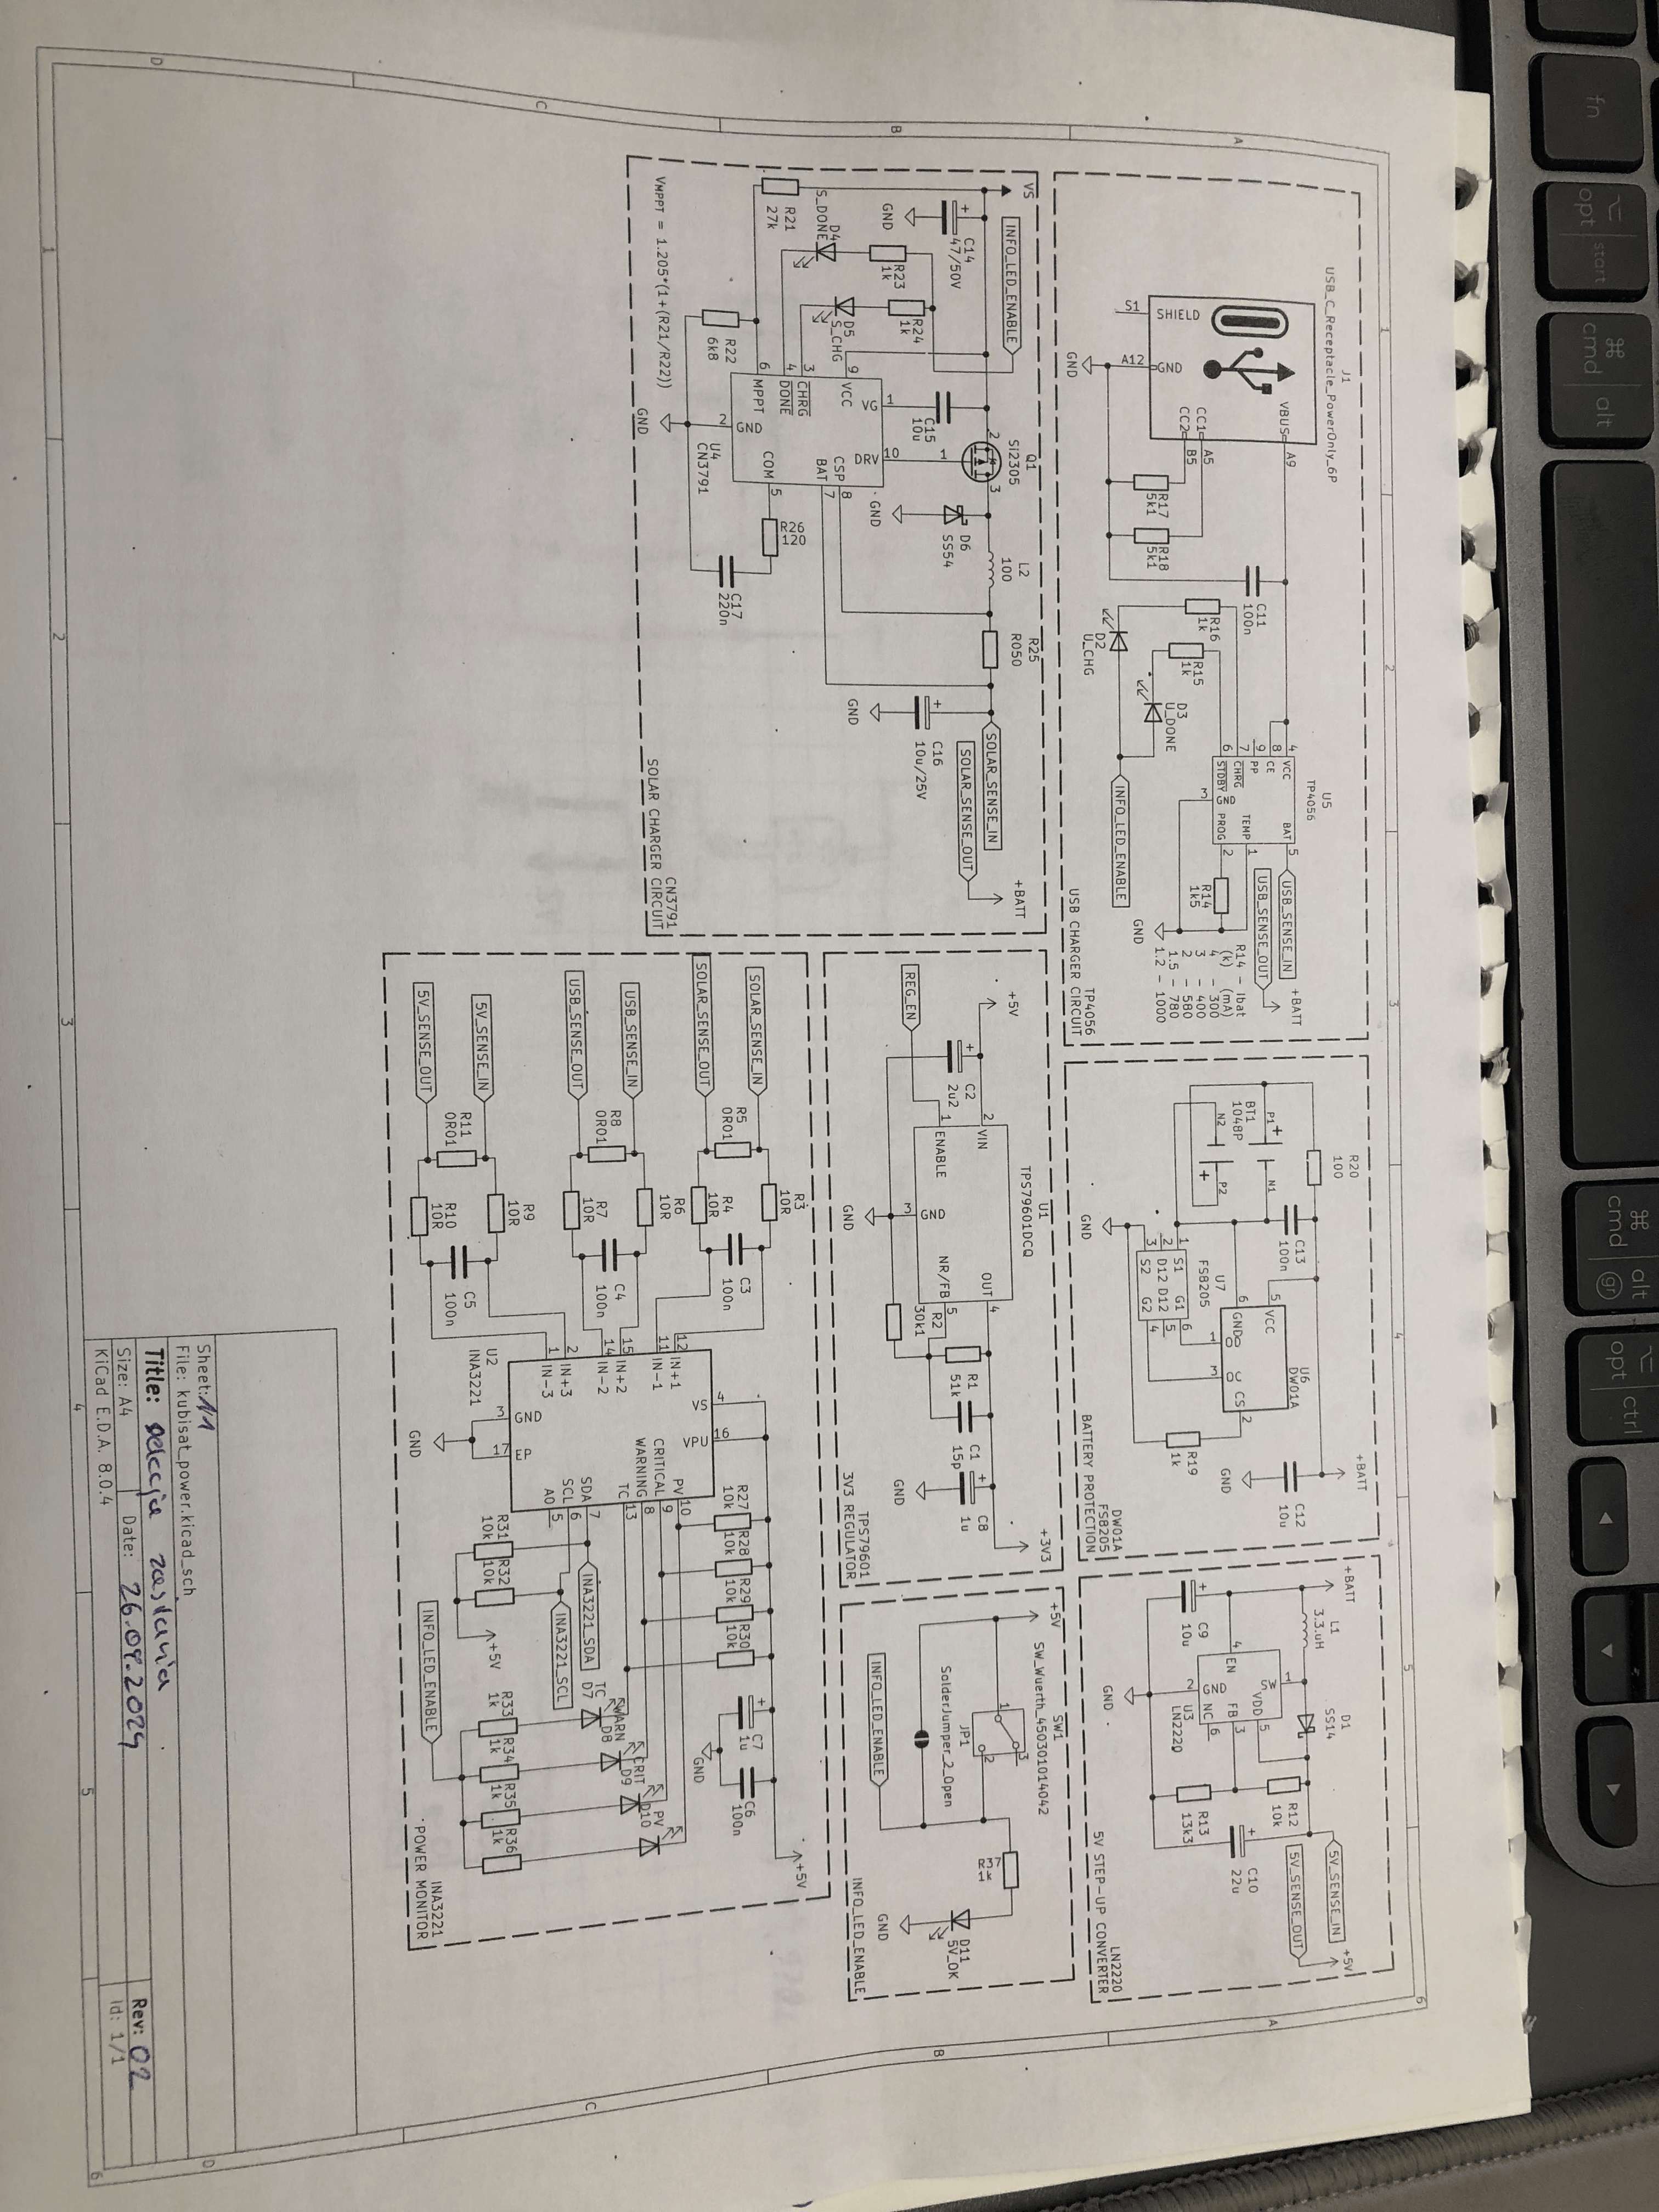
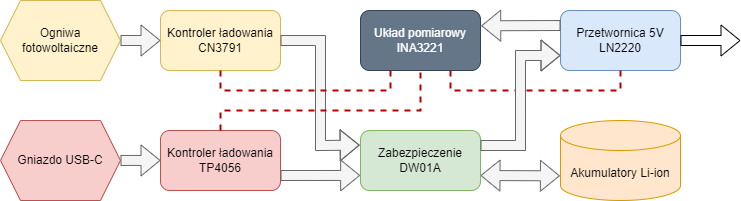
Moduł zasilania
Wymaganie z bloga / pracy: energia na cały lot HAB z GPS + sensorami + LoRa włączonymi oraz zapas na odnalezienie modelu po zbłąkaniu.
| Element | Rozwiązanie |
|---|---|
| Magazyn | 2× 18650 Li-ion 3,7 V / 2000 mAh (szeregowo → pojemność pakietu ~4000 mAh przy napięciu pakietu) |
| Ochrona ogniw | DW01A + FS8205A (okno ok. 2,4–4,3 V) |
| Ładowanie USB-C | TP4056 CC/CV, prąd ~780 mA (kompromis termiczny w zamkniętej obudowie) |
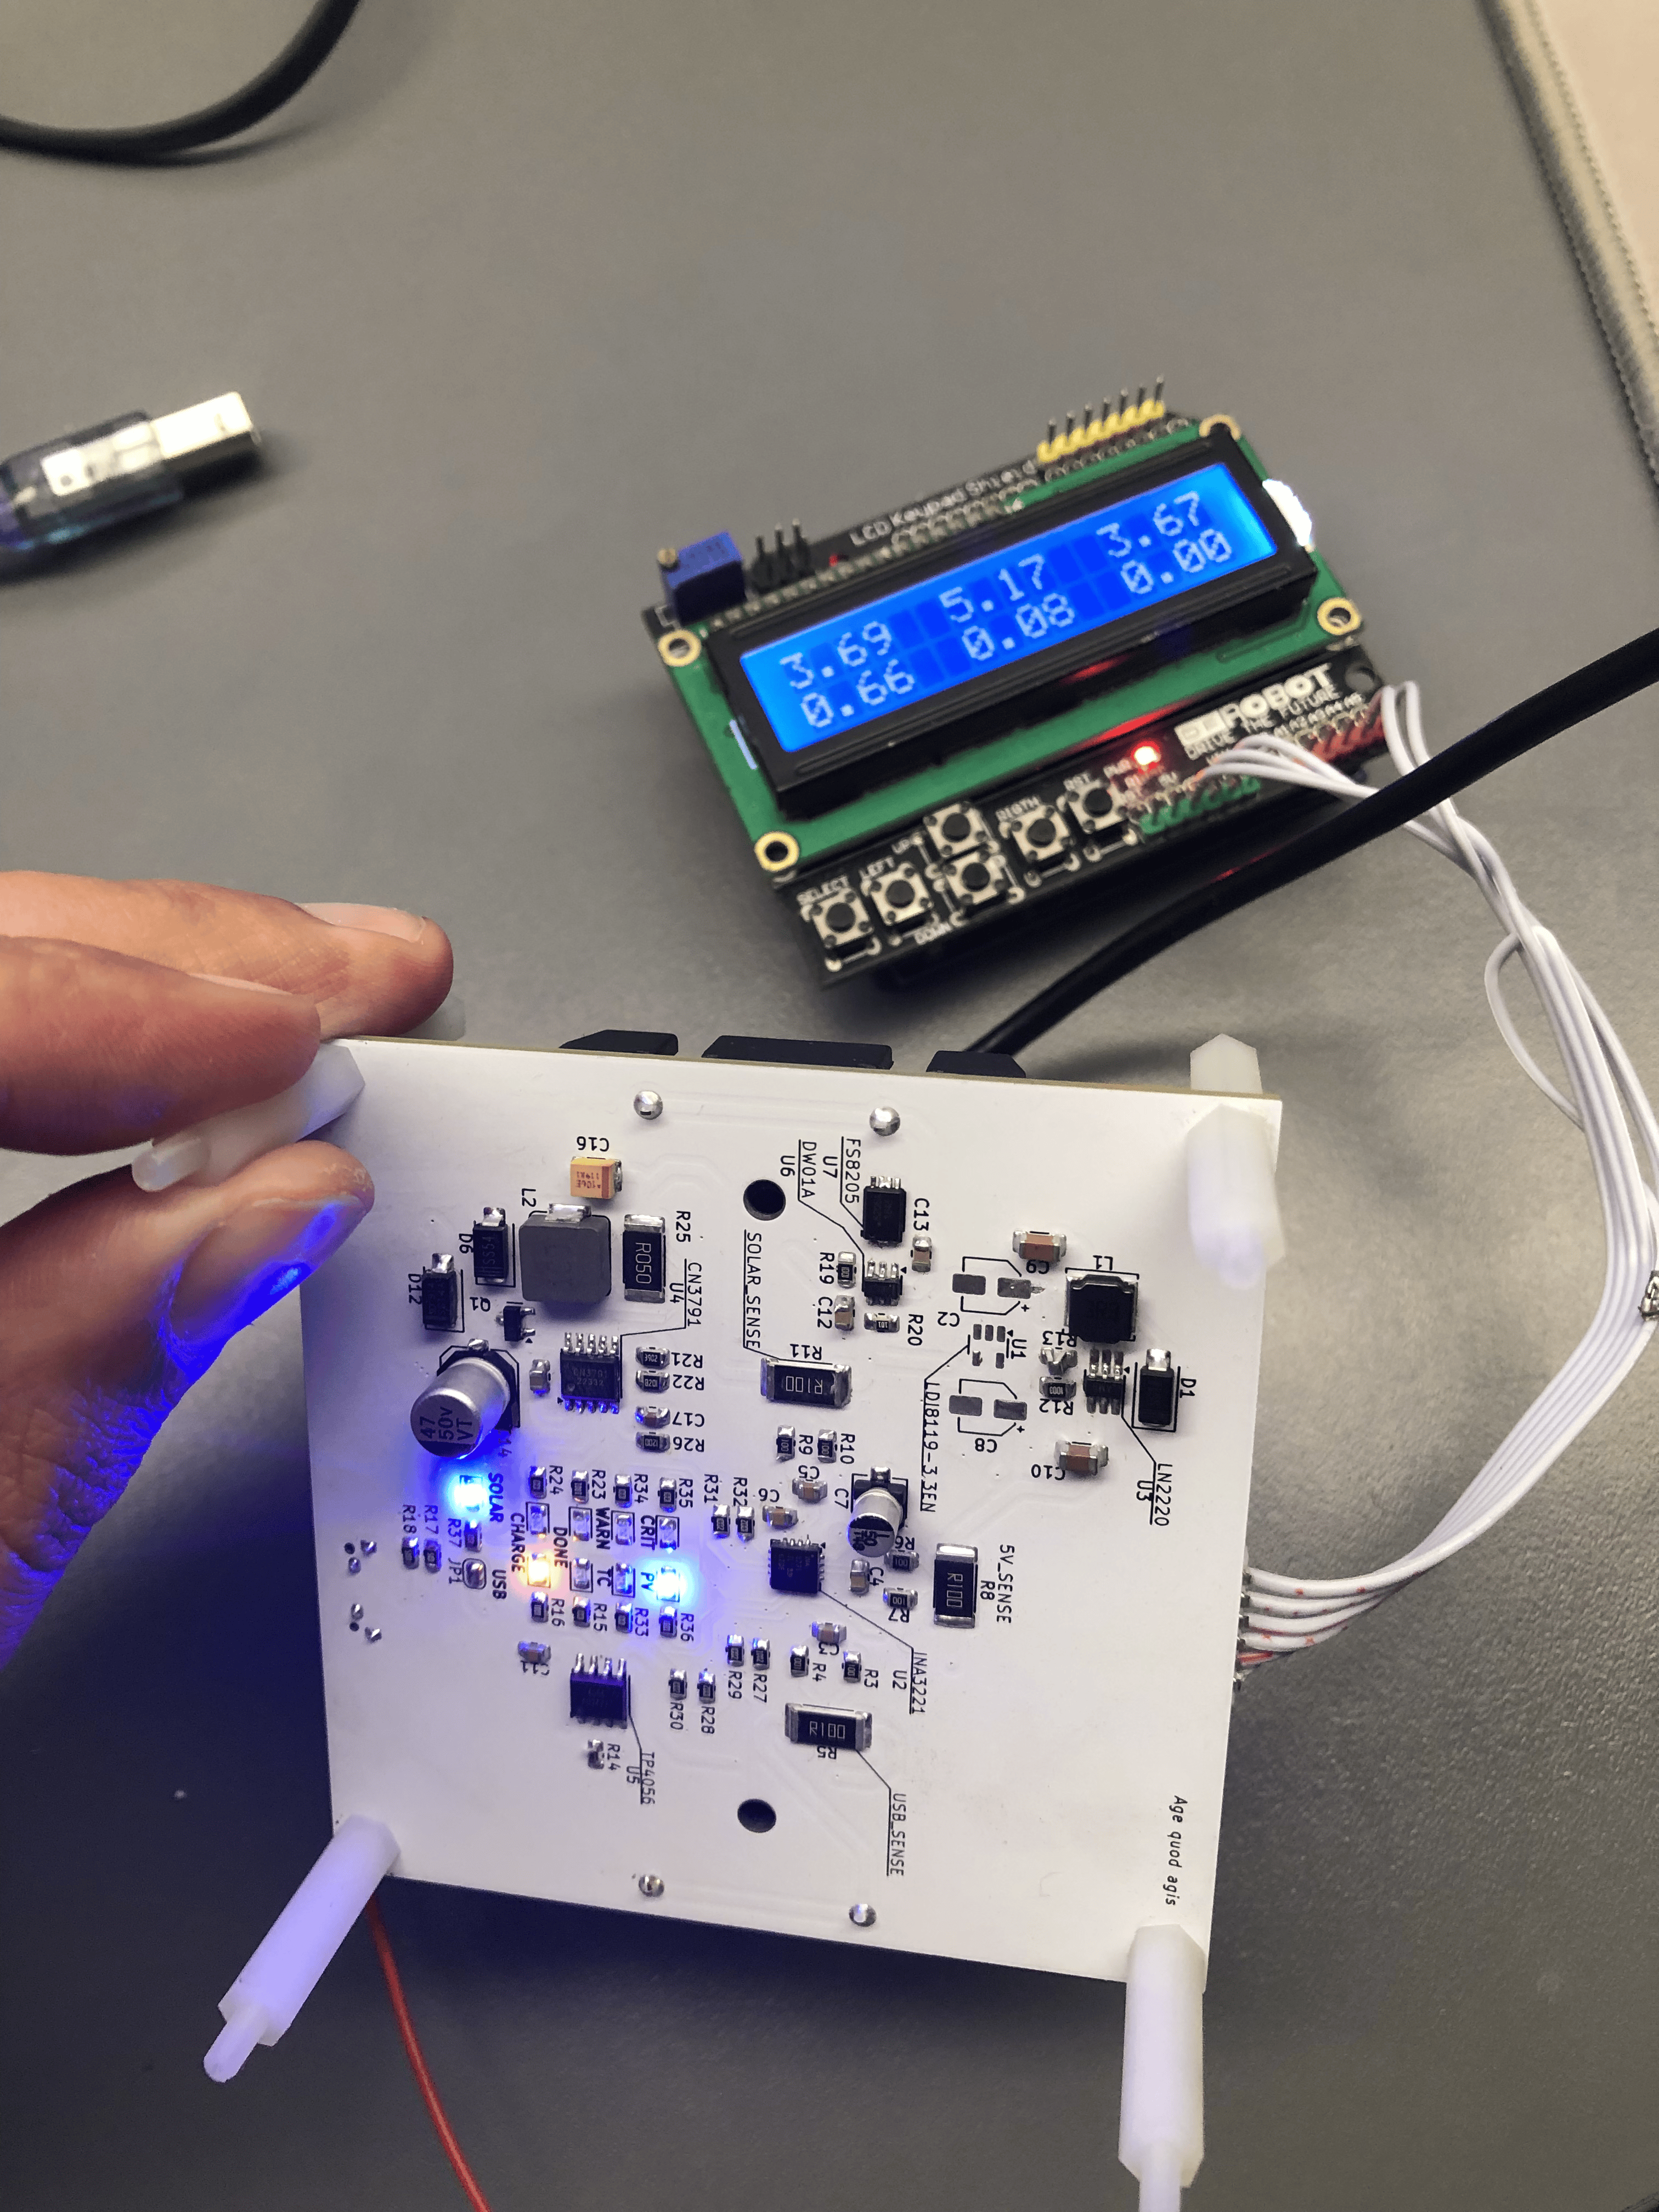
| Ładowanie solarne | CN3791 MPPT, panele ~5,5 V / 110 mA / 0,55 W; cztery panele na ścianach (szereg) |
| Szyna 5 V | buck LN2220, sprawność ~90% przy ~120 mA |
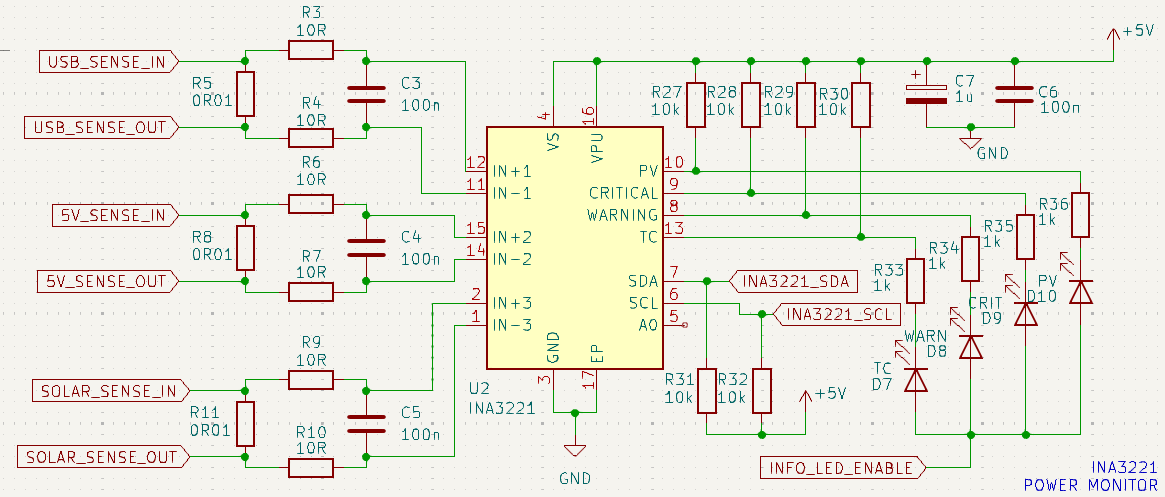
| Monitoring | INA3221 (I2C): ch1 bateria/USB, ch2 szyna 5 V, ch3 prąd solar |
Rząd wielkości czasu pracy:
- ~40 mA → teoretycznie ~100 h (bez strat i bez GPS „pełną parą”),
- z GPS w trybie wysokiej wydajności (~80 mA) → łącznie ~120 mA → ~33 h,
- typowy lot balonu ~3 h → komfortowy zapas na odzysk.
Po locie model jest odzyskiwany - stąd pełnoprawne ładowanie USB na ziemi + eksperyment PV w powietrzu. Przy kwadratowej podstawie najwyżej dwa panele są jednocześnie w pełnym oświetleniu.
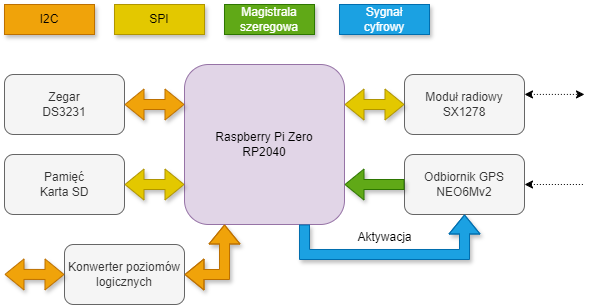
Moduł sterujący (OBC + radio + GPS + RTC + SD)
| Podzespół | Rola |
|---|---|
| RP2040 (Pico) | dual-core Cortex-M0+ @ 133 MHz; rdzeń 0 = komunikacja, rdzeń 1 = GPS + telemetria + zapis SD |
| SX1278 LoRa 433 MHz | half-duplex, SPI @ 8 MHz, +18 dBm; RX ~12 mA / TX ~93 mA / standby ~1,6 mA |
| NEO-6M GPS | NMEA-0183 ~1 Hz, dokładność pozycji ~2,5 m; zasilanie przez DC-DC z EN na GPIO; backup CR2032 |
| DS3231 RTC | TCXO, ±3,5 ppm (−40…+85 °C); wspólna bateria z backupem GPS; znaczniki czasu pomiarów |
| SD 2 GB | osobna magistrala SPI; telemetria, sensory, event log |
W trybie lotu (zasilanie z baterii) GPS ma pozostać włączony - odnalezienie modelu jest ważniejsze niż oszczędzanie energii; wyłączenie GPS zdalnie jest blokowane w trybie bateryjnym.
Moduł czujników
Płytka celowo prosta: 5 V + I2C + SPI, nagłówki 2,54 mm (do 4 sensorów naraz).
| Czujnik | Pomiary | Uwagi |
|---|---|---|
| BME280 | ciśnienie 300–1100 hPa (±1), T −40…+85 °C (±1), RH 0–100% (±3) | ~3,6 µA @ 1 Hz; ciśnienie → niezależny szacunek wysokości (~8,3 m/hPa nisko) |
| BH1750 | 1–65535 lx | marker „słońce / cień” przy analizie temperatury |
(W późniejszym rozwoju repozytorium pojawiły się też ścieżki pod IMU - poza zakresem oryginalnej pracy inż. opisanej w PDF.)
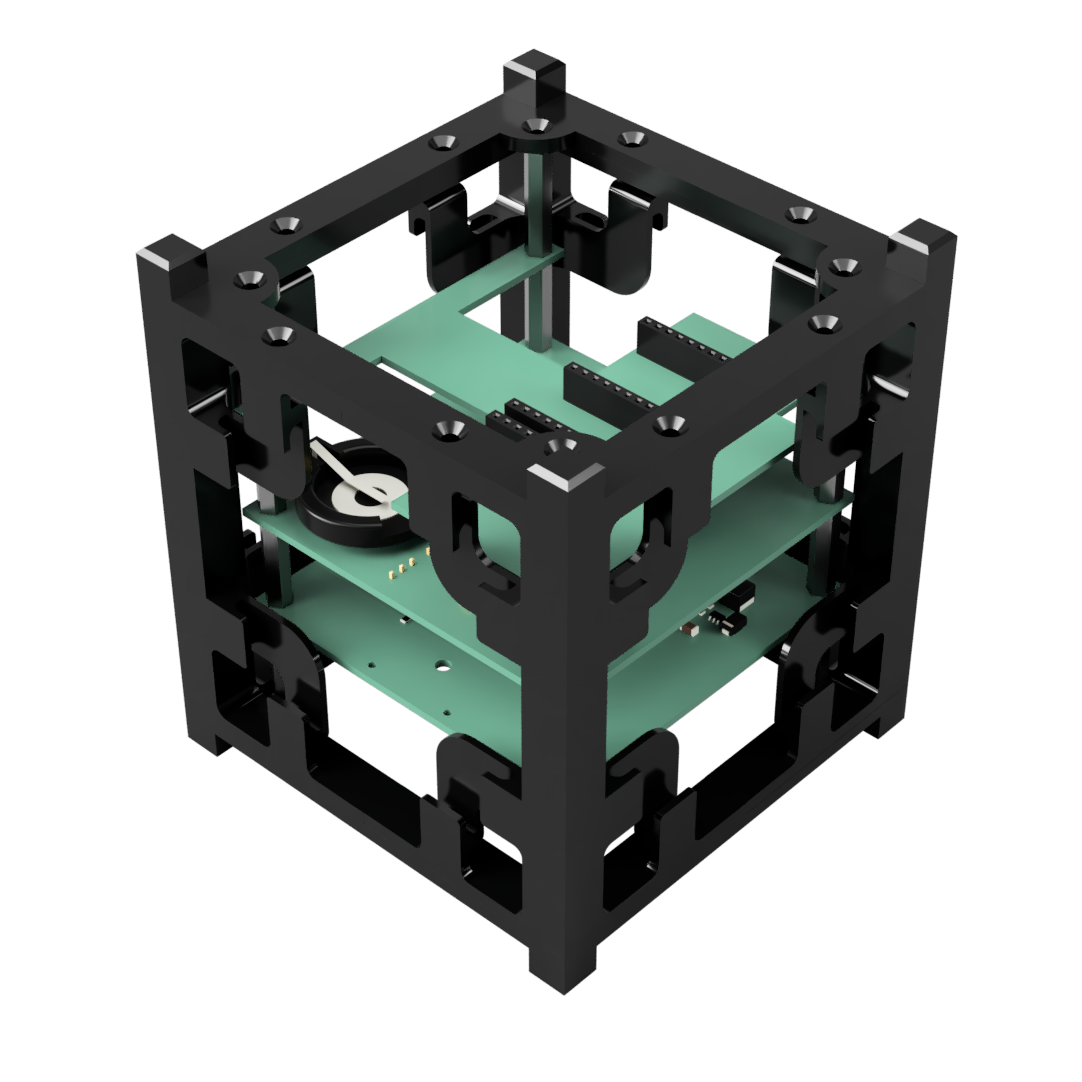
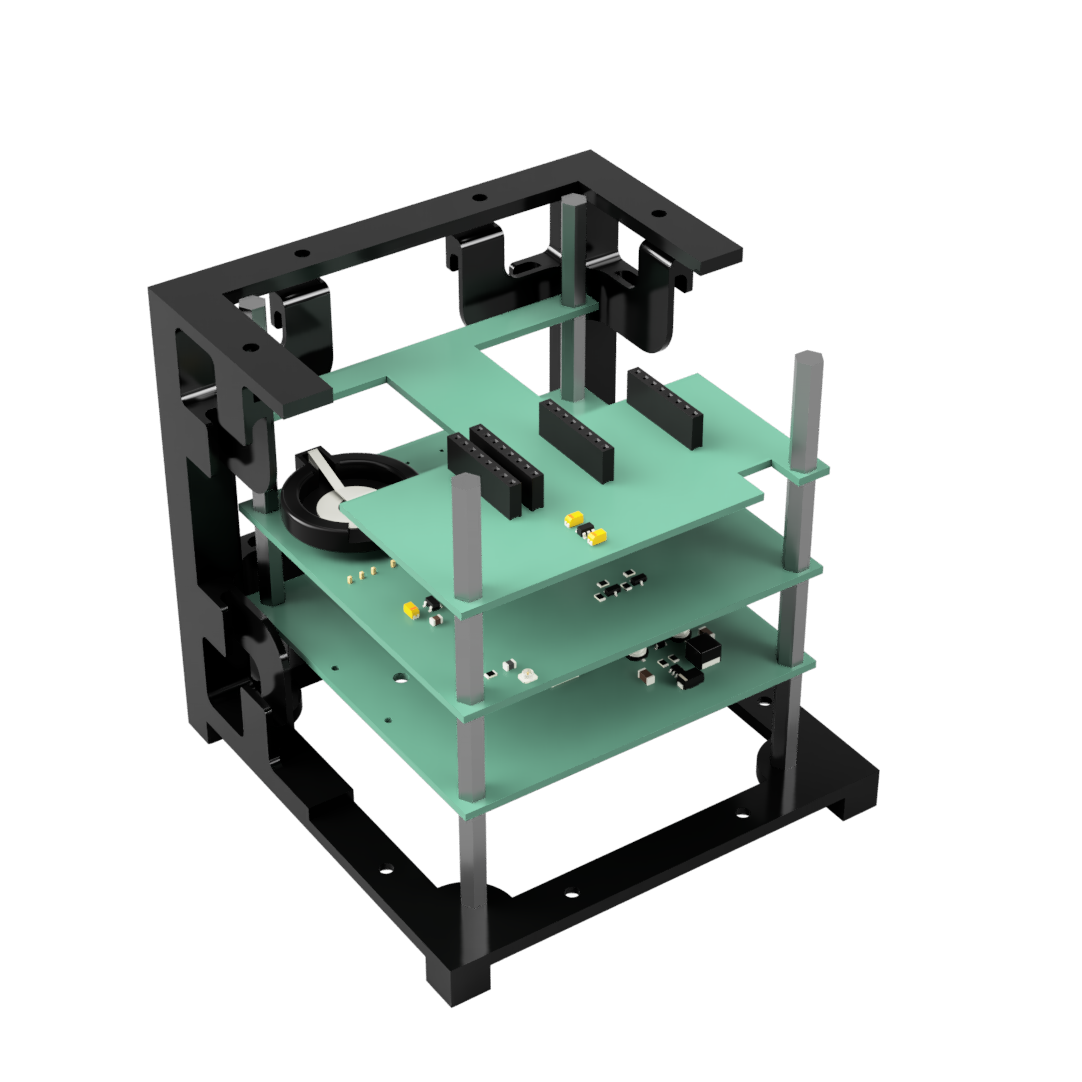
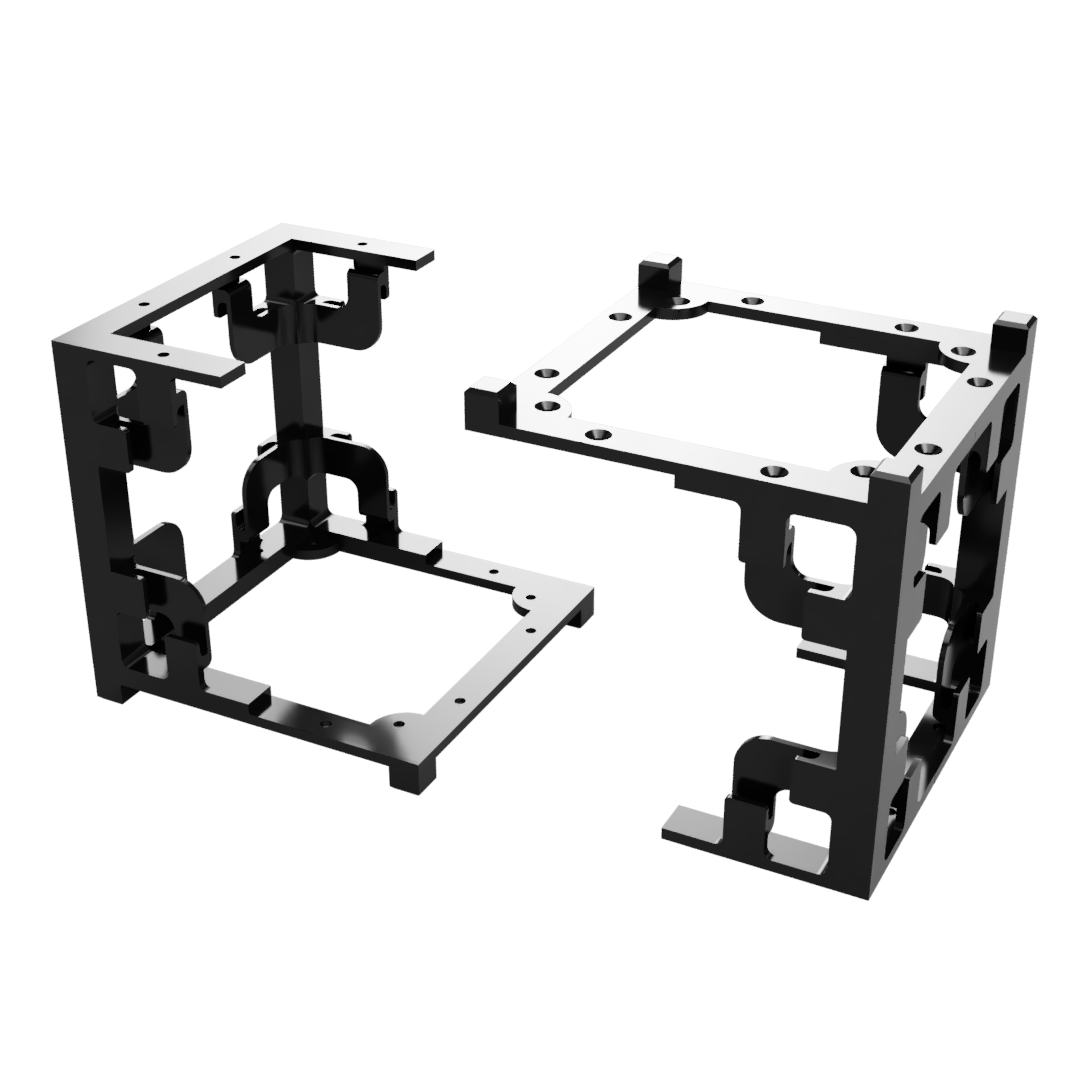
Obudowa
- Fusion 360, zgodność z 1U (100 × 100 × 113,5 mm),
- 6 części FDM: 4 narożniki + 2 bazy (grubość baz 10 mm),
- dystanse poliamidowe 22 mm → stos PCB + dystanse = 93,5 mm (bez naprężeń na obudowę),
- mocowania paneli 70 × 70 × 3 mm na ścianach bocznych,
- dostęp do baterii / USB od dołu, sensorów od góry.
Warstwa programowa (firmware satelity)
Język: C++, Pico SDK, build CMake (VS Code). Szczegóły po angielsku: wpis o architekturze firmware.
Boot
- Init HW: UART0 (debug/comms), UART1 (GPS), GPIO/LED, I2C0 (INA3221+RTC), I2C1 (sensory), zasilanie GPS/sensorów,
SystemStateManager. - Peryferia: radio, mount SD, logi, init BME280/BH1750 → flagi w state managerze; ramka potwierdzenia po radiu.
- Detekcja trybu: USB vs bateria (
PowerManager+ INA3221). - Start rdzenia 1: kolektor GPS, pętla telemetrii, obsługa żądania bootloadera.
- Finalizacja: status, event „init done”, pętla główna rdzenia 0.
Model komunikacji
Dwa interfejsy, ten sam protokół tekstowy:
- UART0 @ 115200 - lab / debug / passthrough GPS → u-center,
- LoRa SX1278 - łącze zdalne.
Ramka (wersja z pracy inż.):
KBST;<kierunek>;<op>;<grupa>;<komenda>;<wartość>;<jednostka>;TSBK
| Pole | Znaczenie |
|---|---|
KBST / TSBK |
znaczniki start/stop |
| kierunek | 0 ziemia→sat, 1 sat→ziemia |
| op | GET / SET / RES / VAL / SEQ / ERR |
| grupa / komenda | podsystem i ID polecenia |
| wartość / jednostka | payload, opcjonalnie V, mA, s, … |
Limit pakietu LoRa 255 B → ~235 B na dane; dłuższe odpowiedzi idą jako sekwencja SEQ + VAL z SEQ_DONE.
Przykłady:
KBST;0;GET;1;1;;TSBK           → wersja firmware
KBST;0;SET;7;1;1;TSBK          → GPS power on
KBST;1;VAL;3;4;25.25;C;TSBK    → temperatura układu RTC
Komendy są w tablicy handlerów z jawnymi prawami dostępu (read/write) - operator nie powinien wprowadzić systemu w stan nieokreślony.
Główne grupy (praca inż.): diagnostyka (1), zegar (3), eventy (5), GPS (7), telemetria (8).
(Repozytorium open-source później dociągnęło m.in. SEQ+CRC-16, beacon zdrowia, watchdog - patrz software/FIRMWARE_STATUS.md i software/commands.md.)
Podsystemy firmware (jak w rozdz. 4 pracy)
| Podsystem | Rola |
|---|---|
| SystemStateManager | flagi: SD, radio, sensory, tryb USB/bateria, verbosity, pause GPS, … (mutex rekurencyjny) |
| PowerManager | jedyny dostęp do INA3221; progi low/full/solar/USB |
| EventManager | cirkularny log 8-bajtowych wpisów; flush okresowy lub natychmiast przy eventach power |
| TelemetryManager | rekordy TelemetryRecord + SensorDataRecord → CSV /telemetry.csv, /sensors.csv; zbieranie ~1 Hz, flush co N rekordów |
| FS (pico-vfs) | FAT na SD, API w stylu POSIX |
| SensorWrapper | interfejs ISensor → BME280 / BH1750 |
| DS3231 | czas Unix, strefa, temperatura chipa |
| GPS / NMEA | parser RMC+GGA; passthrough UART tylko w trybie naziemnym |
Podział rdzeni
Core 0                         Core 1
─────────────────────────      ────────────────────────────
poll UART + LoRa               collect_gps_data()
parsowanie KBST…TSBK           collect_telemetry() @ ~1 Hz
execute_command()              flush CSV → SD
odpowiedź tym samym I/F        (oraz obsługa resetu do BOOTSEL)
Stacja naziemna i Operator
Hardware mostu
Osobny Raspberry Pi Pico + moduł LoRa: most transparentny LoRa ↔ UART do PC.
KubiSat Operator (rozdz. 5 pracy)
Aplikacja desktop (.NET / Avalonia), MVVM:
SerialCommunicator- port szeregowy, buforowanie, wykrywanie ramek,CommandManager- async/await +TaskCompletionSource, timeout,CommandRegistry/ ViewModele - katalog komend w UI,- OxyPlot - telemetria zasilania, sensory, GPS,
- auto-odświeżanie ~1 s, eksport wykresów PNG,
- pojedynczy fix GPS → link do Google Maps; seria → ślad.
To domyka pętlę: człowiek → Operator → UART → LoRa → satelita → logi/odpowiedzi.
Testy i wyniki (rozdz. 6)
Testy poleceń
Zakładka Testy w Operatorze: każde polecenie pod kątem praw dostępu, formatu odpowiedzi i czasu.
Symulacja lotu (telemetria)
- przejazd samochodem ~17 km,
- model wyłącznie na własnym zasilaniu,
- ciągły zapis GPS + power + sensory,
- odczyt CSV w Operatorze jako dane historyczne.
Obserwacje (jak w pracy):
- skoki prądu przy pracy radia (odpytanie po wniesieniu do domu),
- skok T / RH / lux przy przeniesieniu z auta do budynku,
- ciągły ślad GPS.
Wniosek pracy inż.: cele zrealizowane, system działa zgodnie z założeniami.
Wnioski i kierunki rozwoju
Z rozdziału podsumowującego pracy oraz z dalszego rozwoju repo:
| Kierunek | Idea |
|---|---|
| Komunikacja | dodatkowe medium (np. GSM), hardening protokołu (CRC/SEQ/ACK), kontrola dostępu do SET |
| RTOS | FreeRTOS zamiast ręcznego podziału na rdzenie |
| Energia | sleep między próbkami, lepszy układ paneli PV (więcej mniejszych → wyższe napięcie MPPT) |
| Dane | pobieranie plików z SD po radiu, rotacja logów, sync czasu z GPS |
| Payload | dodatkowe sensory / prosta kamera |
| Weryfikacja | dłuższe testy, właściwy lot balonowy jako eksperyment |
Dane z 24.10.2026
Dnia 24.10.2026 przez końcową część drogi (~17km) na uczelnię satelita był uruchomiony i zbierał dane telemetryczne oraz dane z czujników środowiskowych. Poniżej umieściłem te dane oraz zapis trasy w postaci projektu na Google Earth.
Na koniec to co tygryski lubią najbardziej - obrazki